🎮 互动演示:小车跟着黑线走
点"开始巡线",小车会沿着地上的黑线前进。车头颜色传感器一边走一边看:压到黑线就向右修正,滑到白线就向左修正,慢慢把自己"掰"回线上。下面可以拖动滑块改界定值,看看黑线、白线是怎么被分开的。
界定值
30
🚀 课前引入:机器人比赛,位置最重要
机器人比赛里最重要的是什么?是位置。位置对了,机器设计得再好才能完成任务;位置错了,就像送餐机器人把菜送错了桌子,做得再漂亮也没用。
看比赛场地的地图,地上常常画着一条条线。这些线是帮机器人定位的,机器人沿着线走的方式,就叫做巡线。
🤔 要让机器人巡线,先要做哪两件事?
第一步找到线,第二步沿着线走。用什么找线?用车头的颜色传感器——它就是机器人的眼睛。
📖 生活里的巡线:餐厅里的自动送餐机器人,地面铺着一圈黑色光学磁条感应轨道,也就是它送餐的路线。桌上扫码下单后,机器人沿着黑线绕大厅走,到每个桌前的感应点就停下。有人挡住它时,它会说:"障碍,请避让,谢谢!"
👁️ 颜色传感器的三种检测内容
颜色传感器可以检测三样东西:
⚠️ 本课为什么不用"检测颜色",而用"反射光强度"?因为巡线用的是黑线,万一线上沾了杂色、灰尘或贴纸,检测颜色就会认不出、巡不下去。用反射光强度只看"黑还是白",更稳更可靠。
💡 反射光强度:越白值越大,越黑值越小
颜色传感器会自己发射一束光打到地面上,有一部分光会反射回去。接触面颜色不同,反射回来的光值就不一样:
🤔 为什么夏天穿黑色衣服特别热?
黑色表面把光大部分吸收了,光变成了热;白色把光反射出去,所以凉快。这和传感器看到的"白值大、黑值小"是同一个道理。
🧭 单边巡线原理:黑向右,白向左
我们在小车前方装上颜色传感器。两个电机之间本来就存在一点点误差,车子走起来会因为差速慢慢偏转。怎么把它修回线上呢?
假设车子偏到了右边,需要修正回左边:
· 检测到 白色(反射光强)→ 向左偏转,把车拉回线这边
· 检测到 黑色(反射光弱)→ 向右偏转
关键:检测黑色时,要保证不能让机器偏到左边去!
所以:黑线时需要向右,白色时再偏向左。
💡 反过来也可以:同样的道理,也可以做成"黑色偏向右边、白色偏向左边",这是单边巡线的另一种方向。我们本课用的是:白(>30)向左,黑(≤30)向右。
⚠️ 为什么黑线时不能往左偏?如果检测到白色还继续往左偏,车子就会直接远离黑线,越偏越远,再也修不回来了。所以压到黑线这一侧时,要先往另一边把车"挡"在线上。
🎯 今天的任务
1
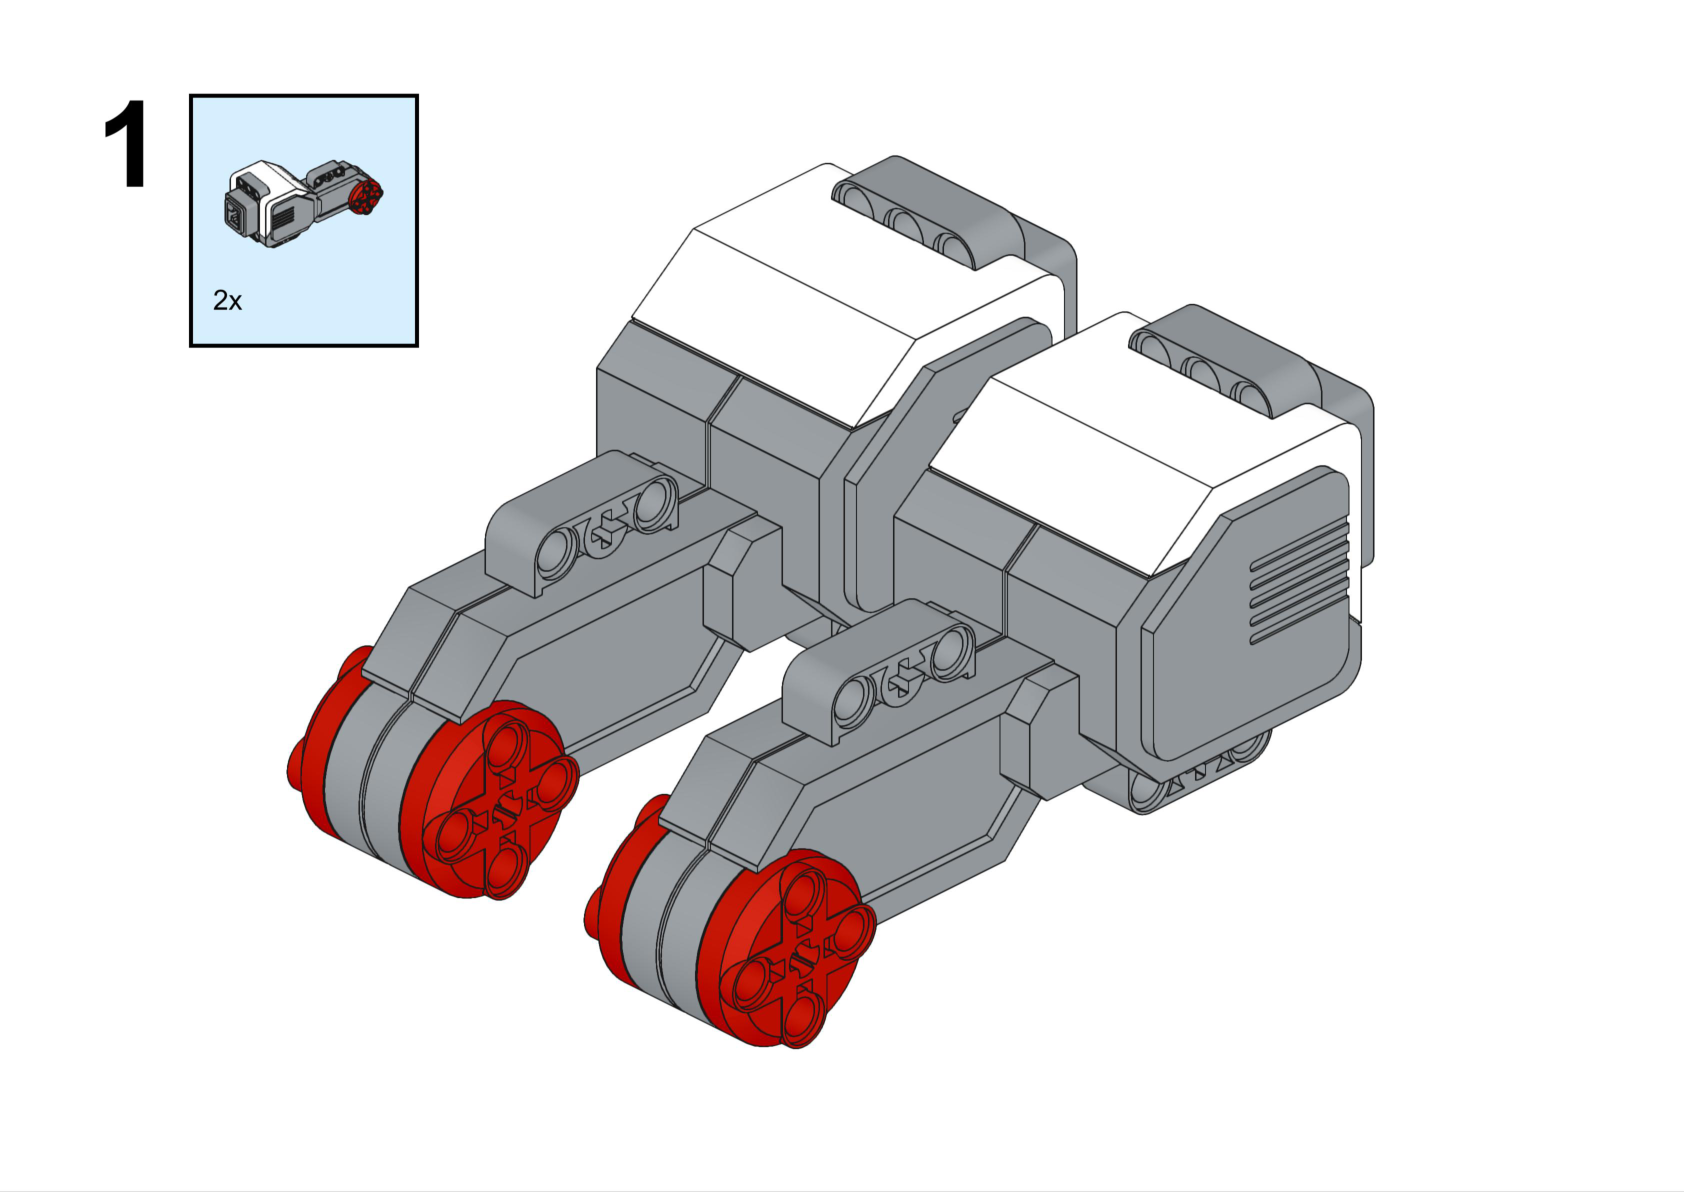
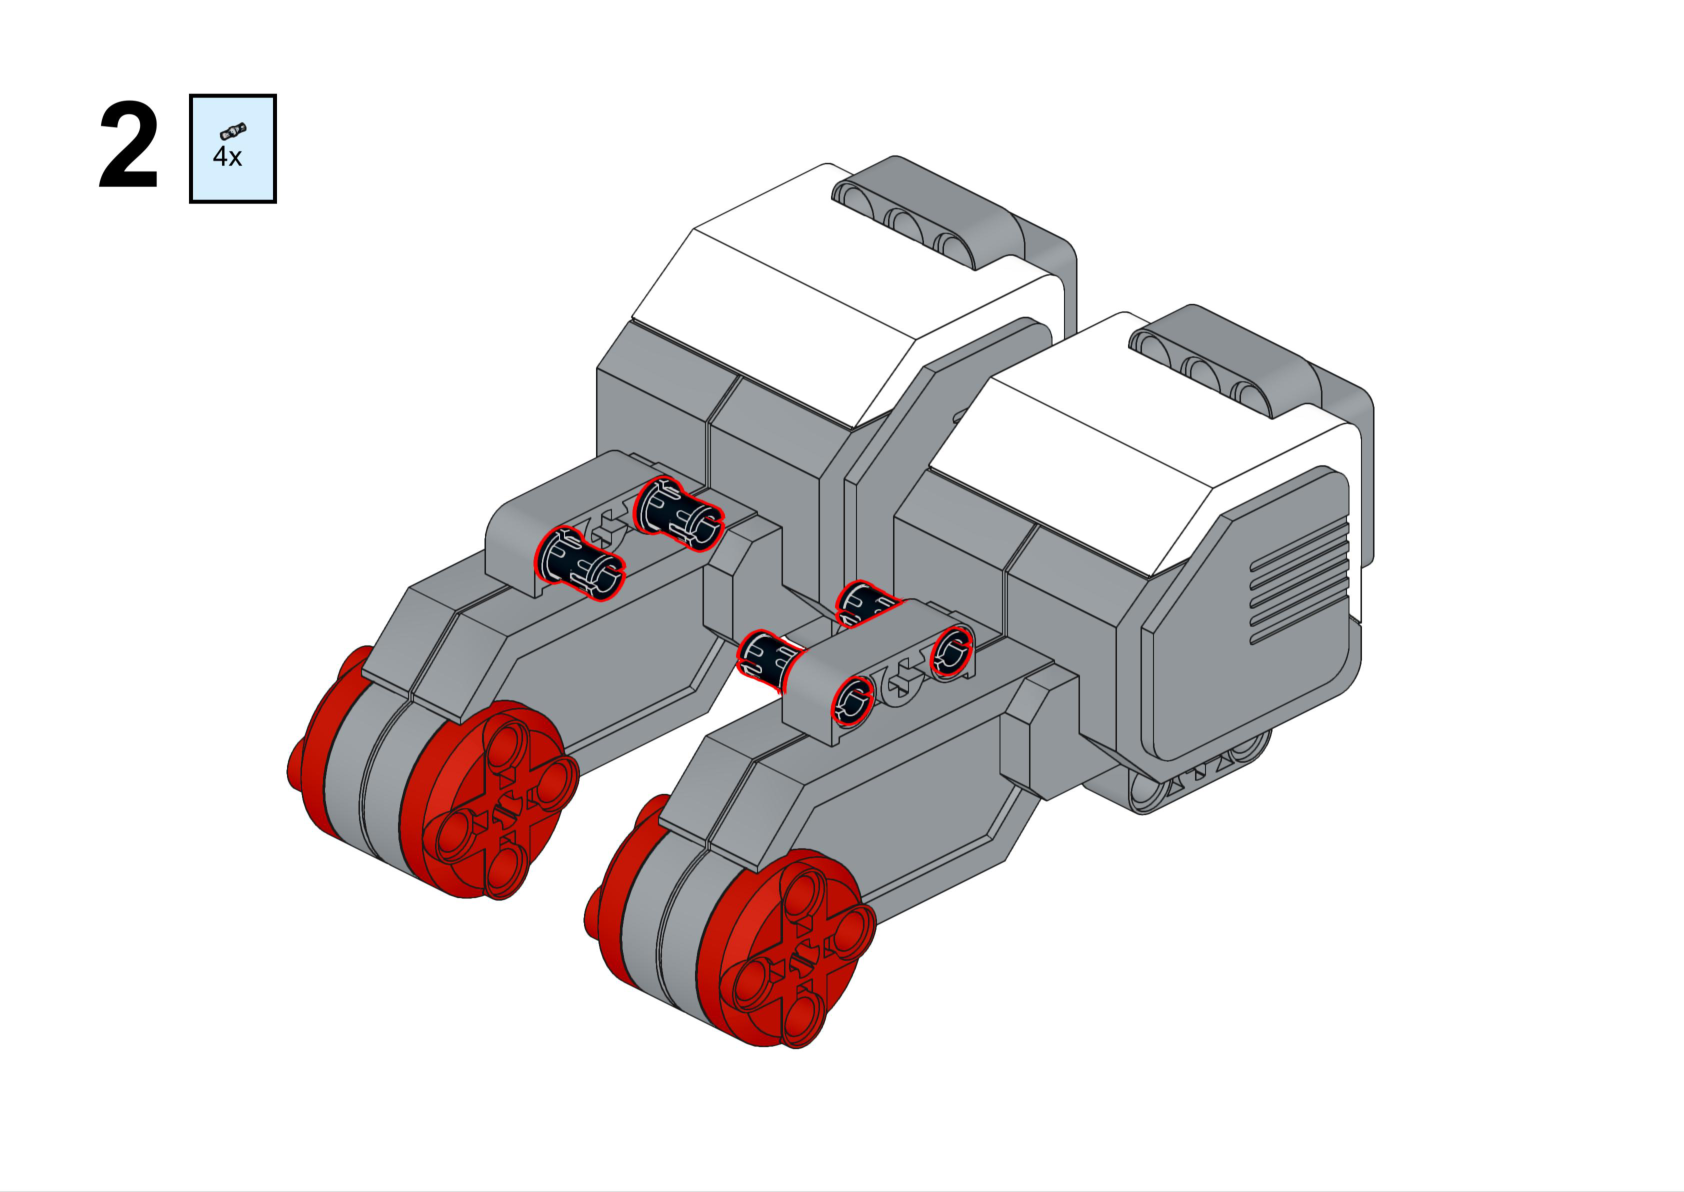
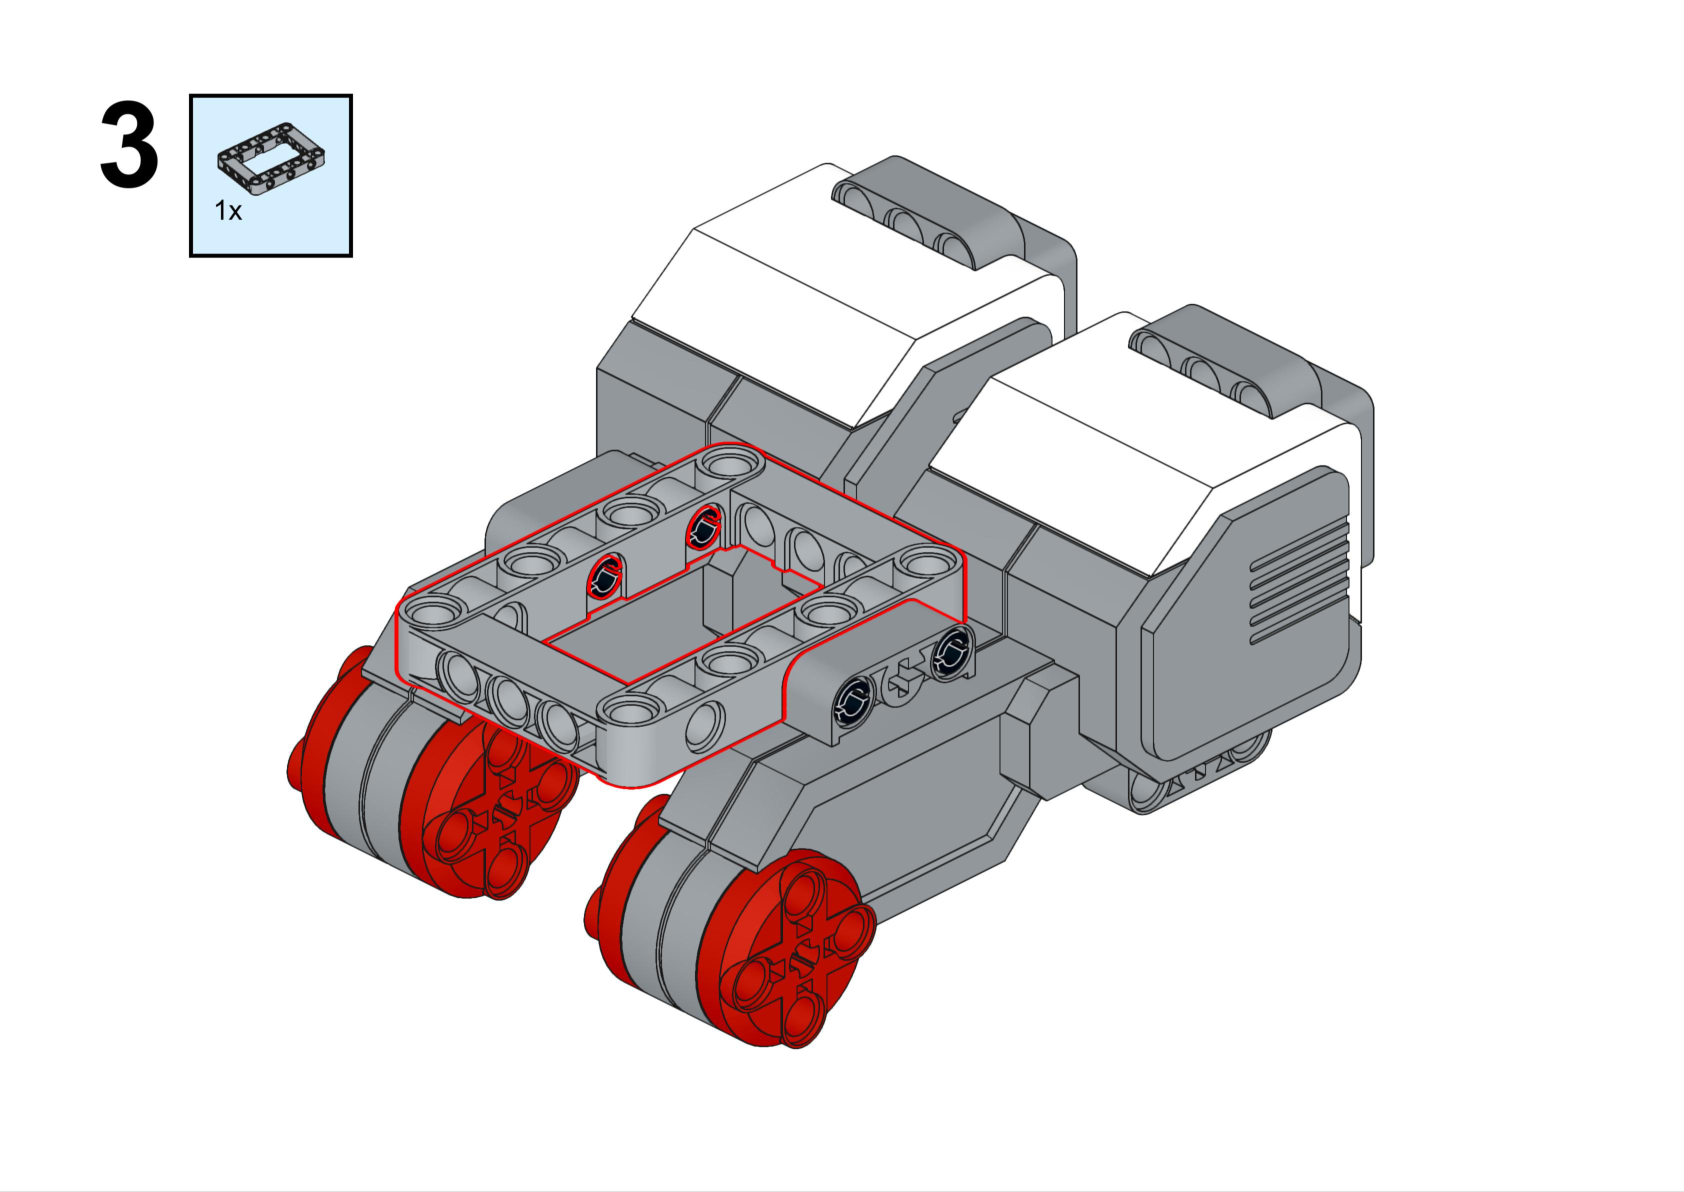
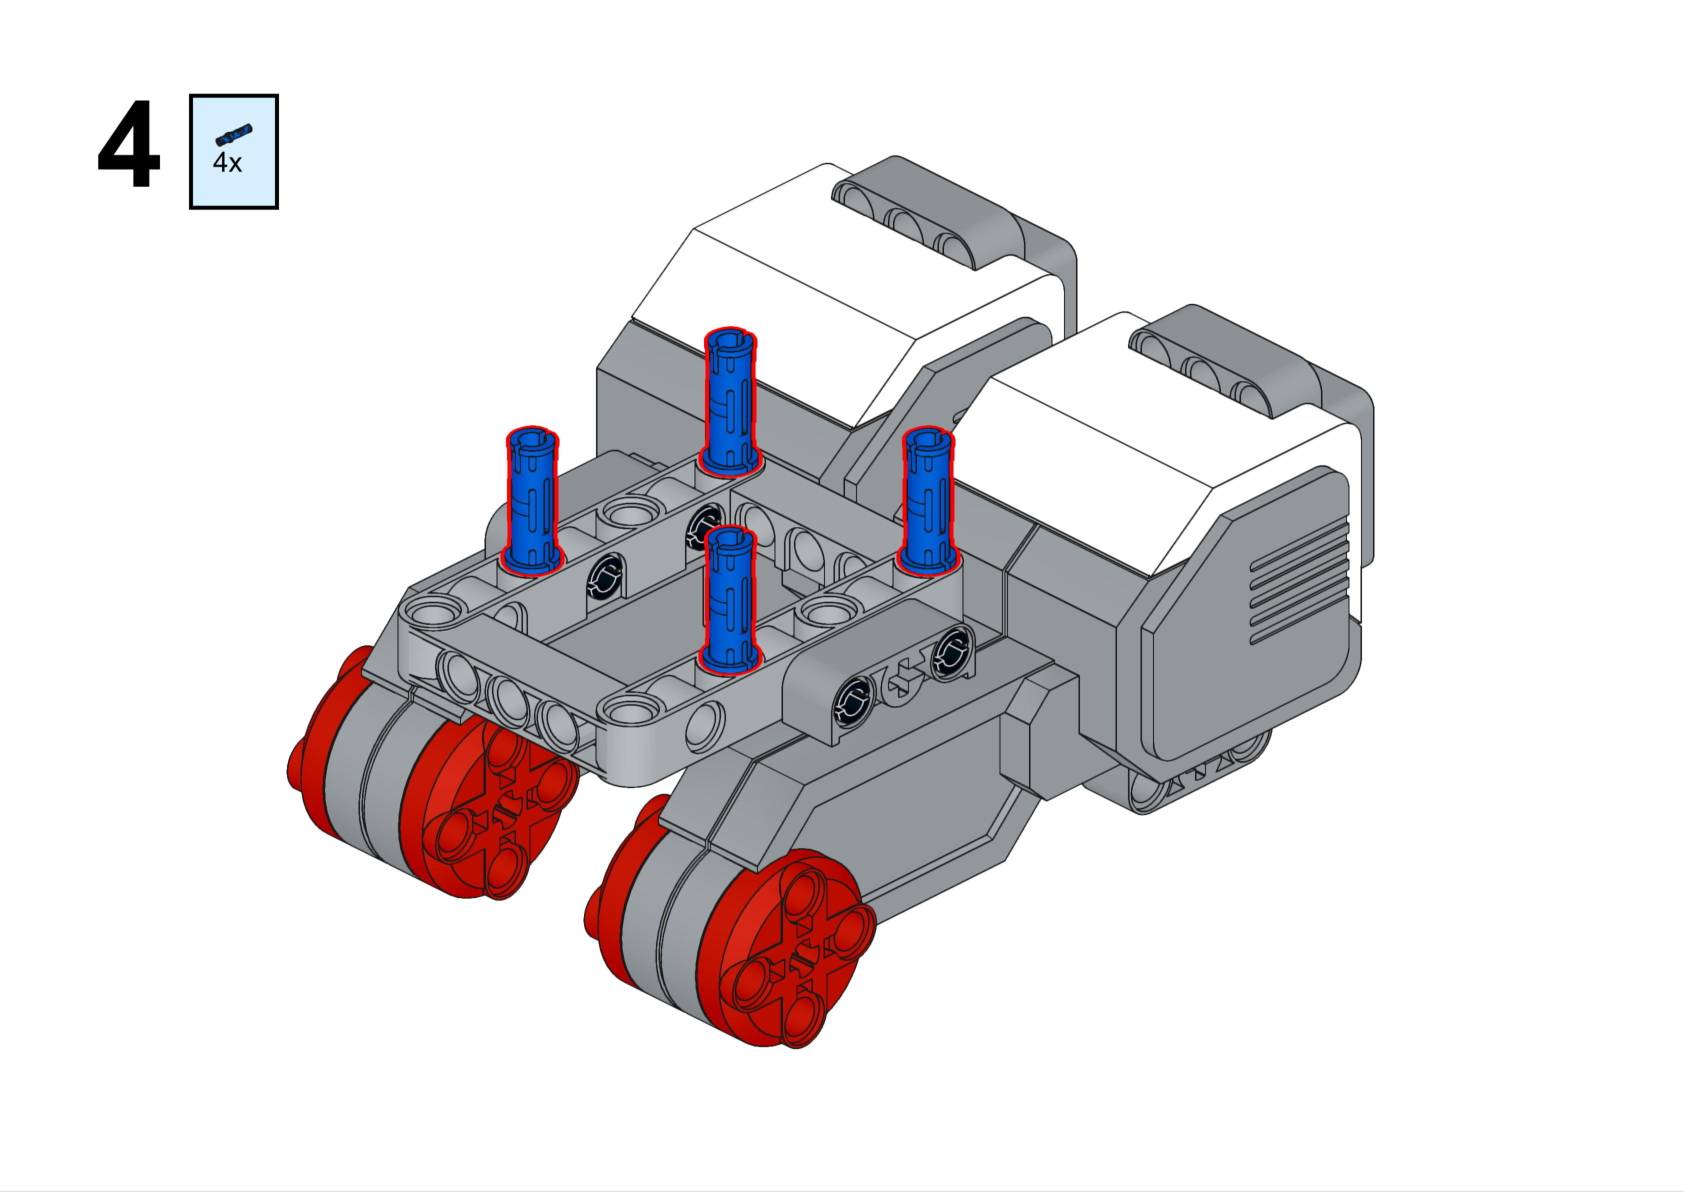
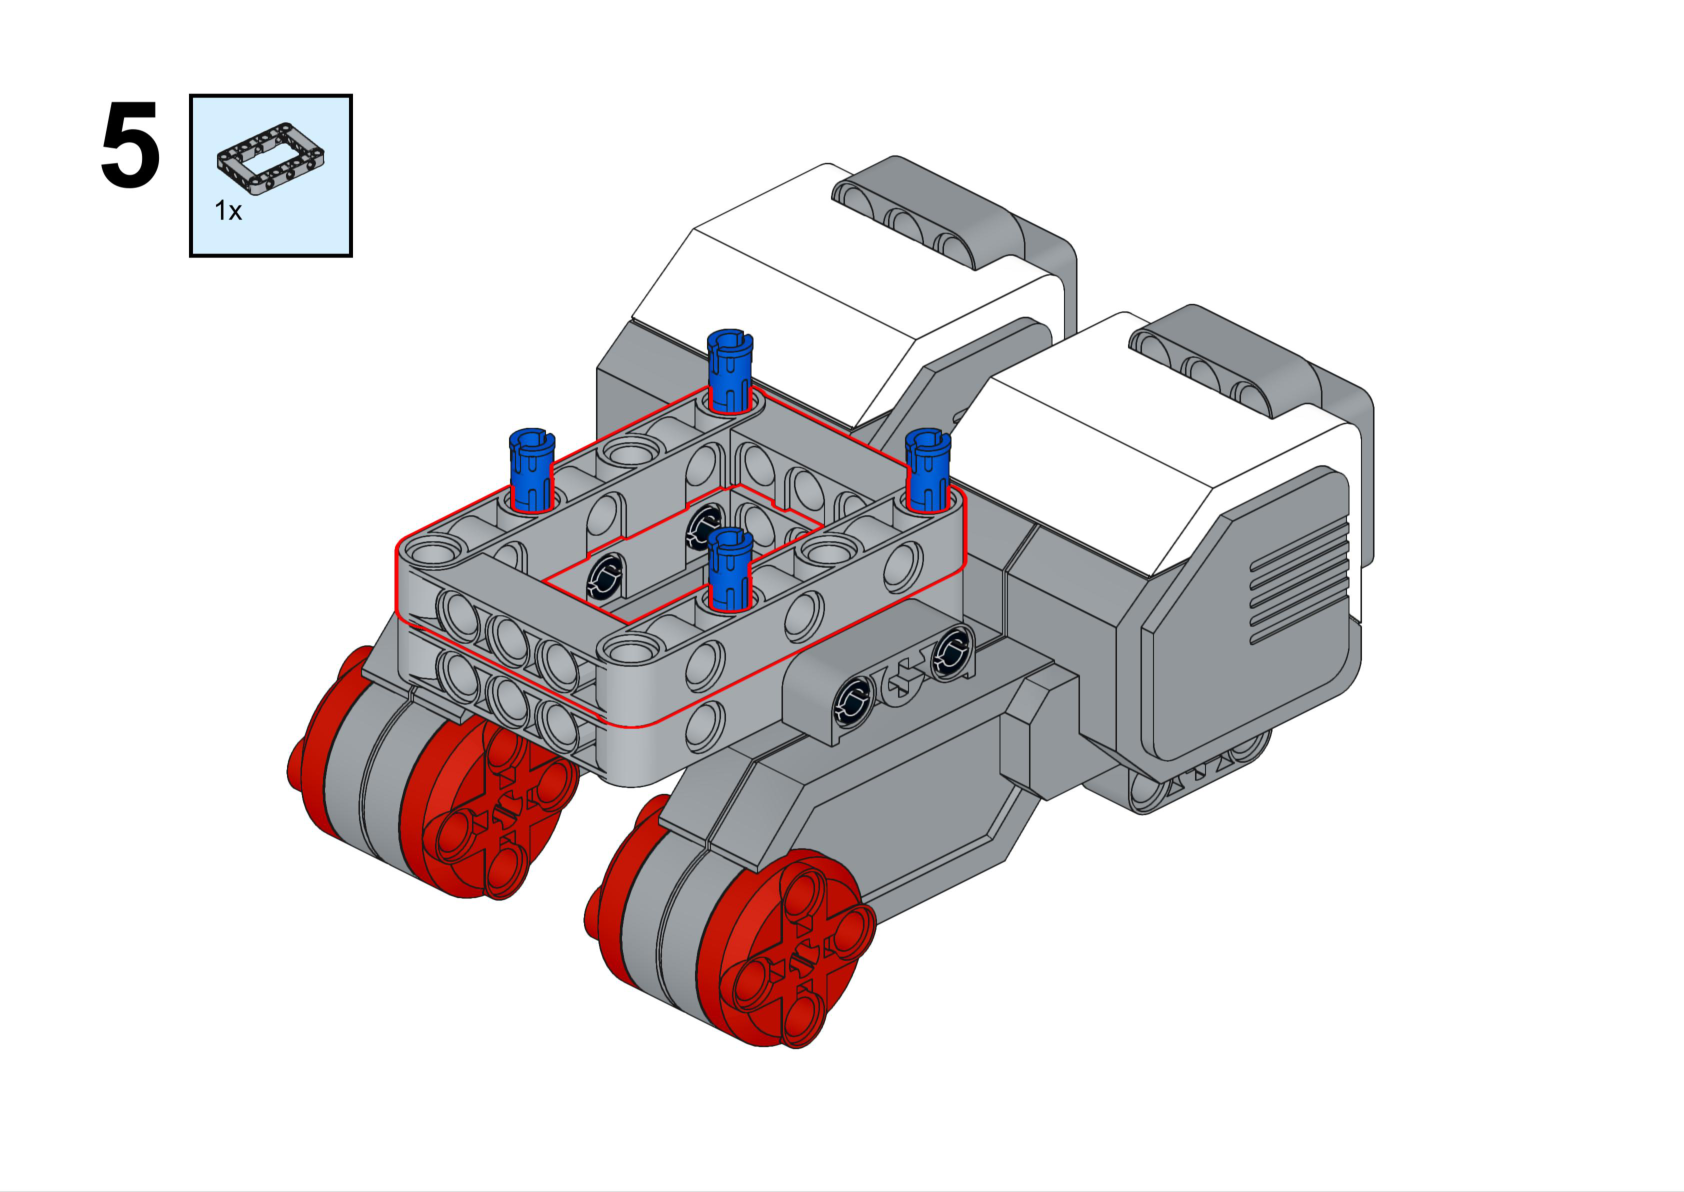
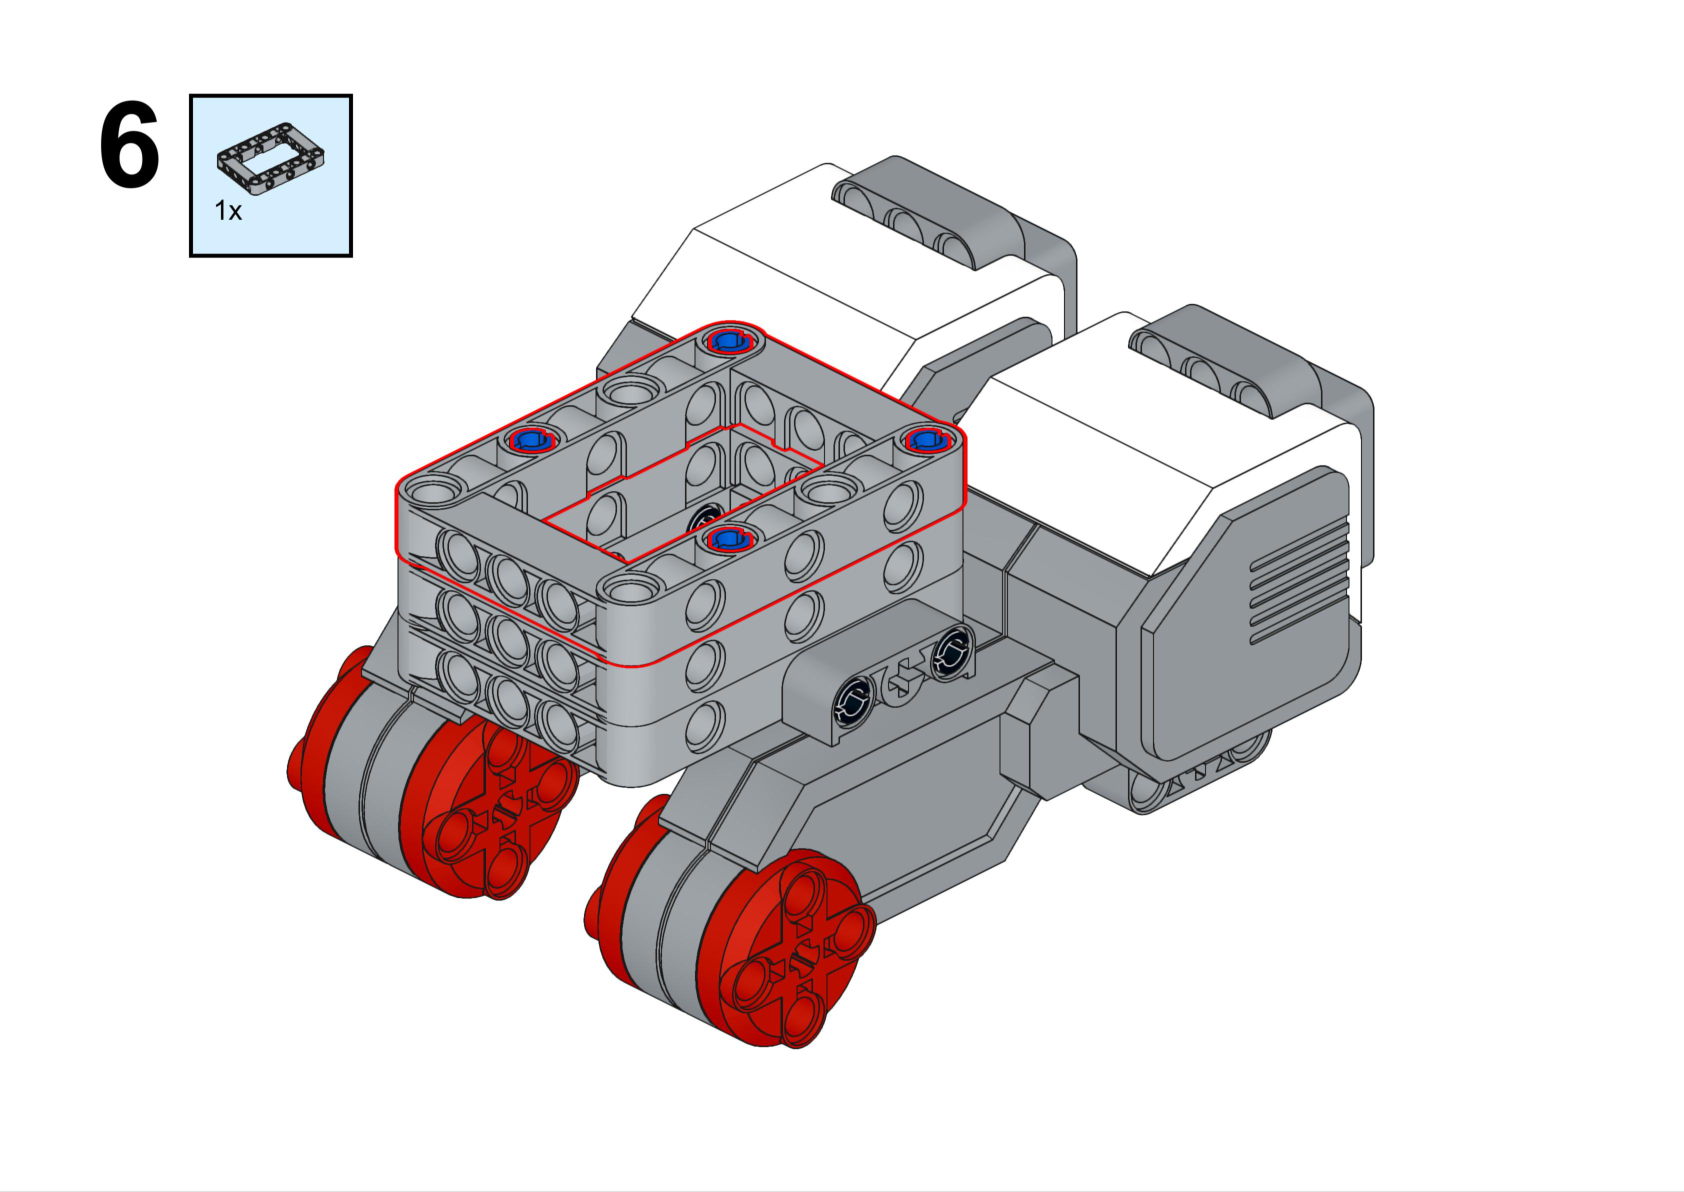
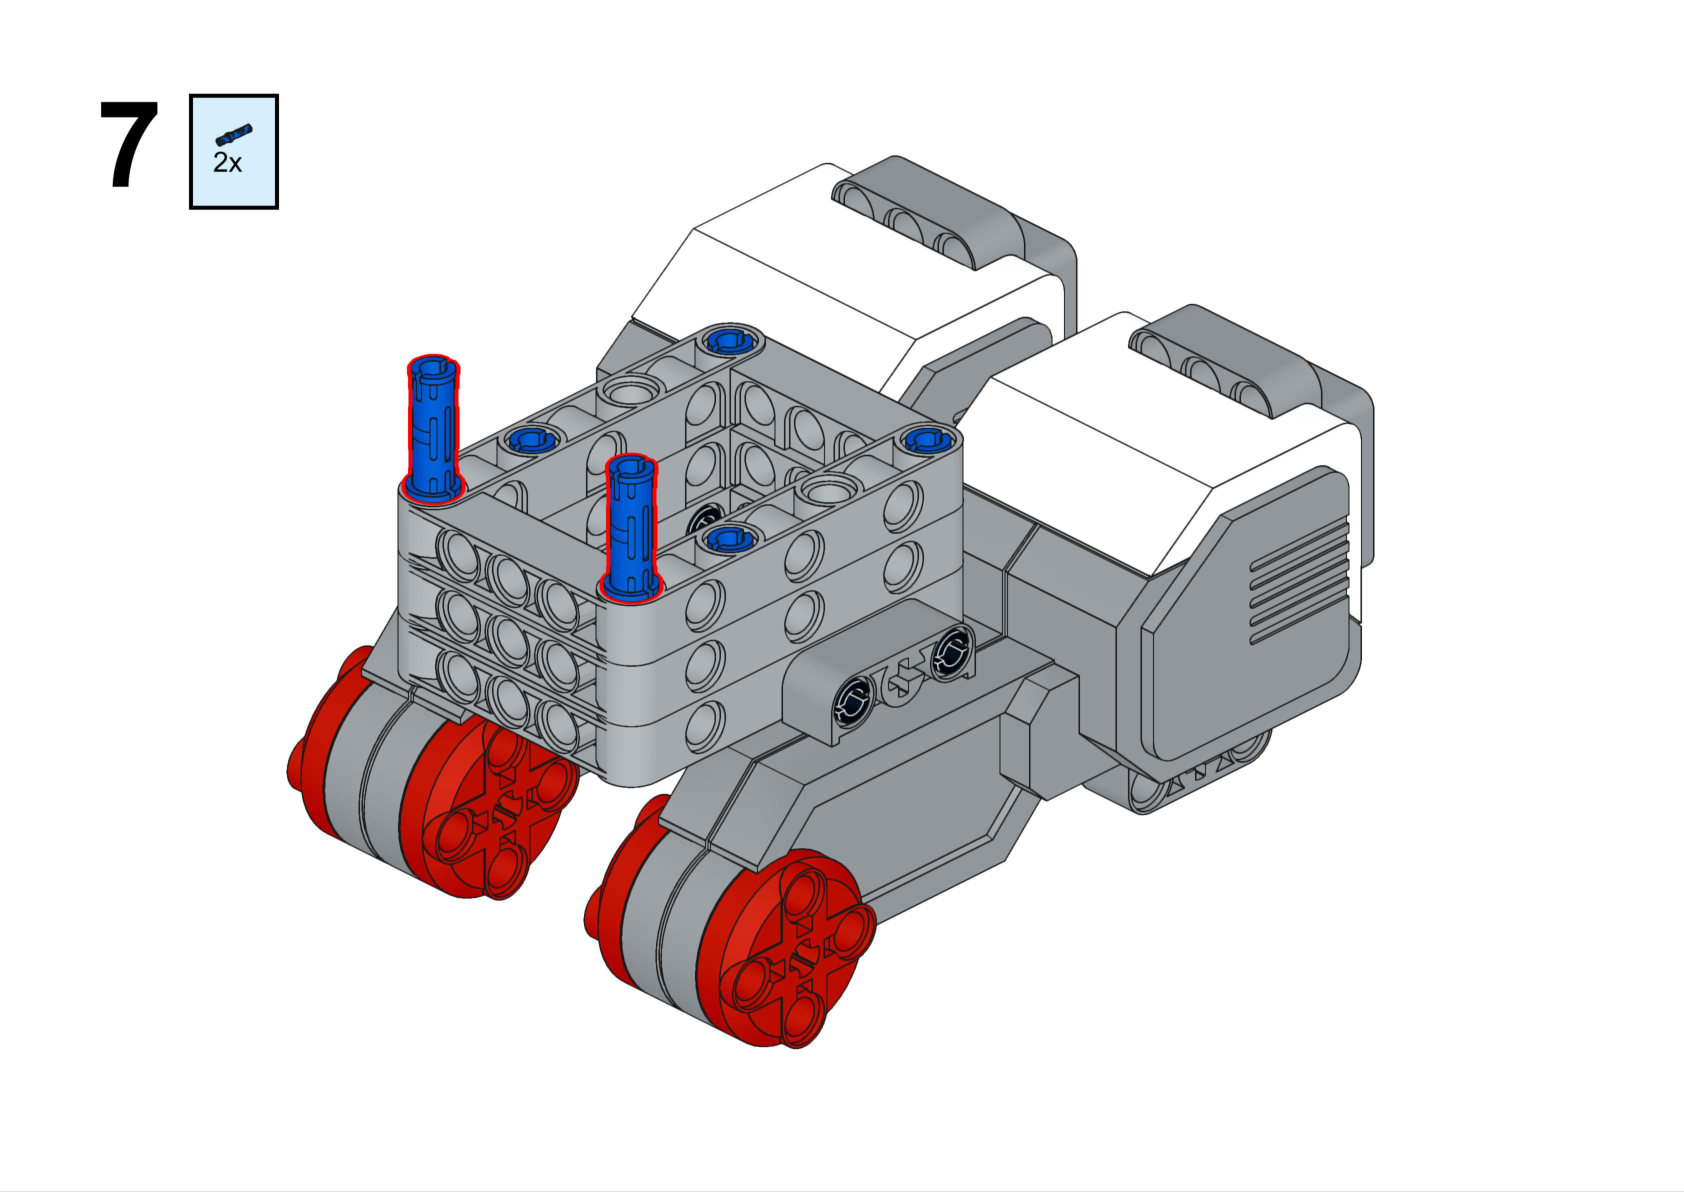
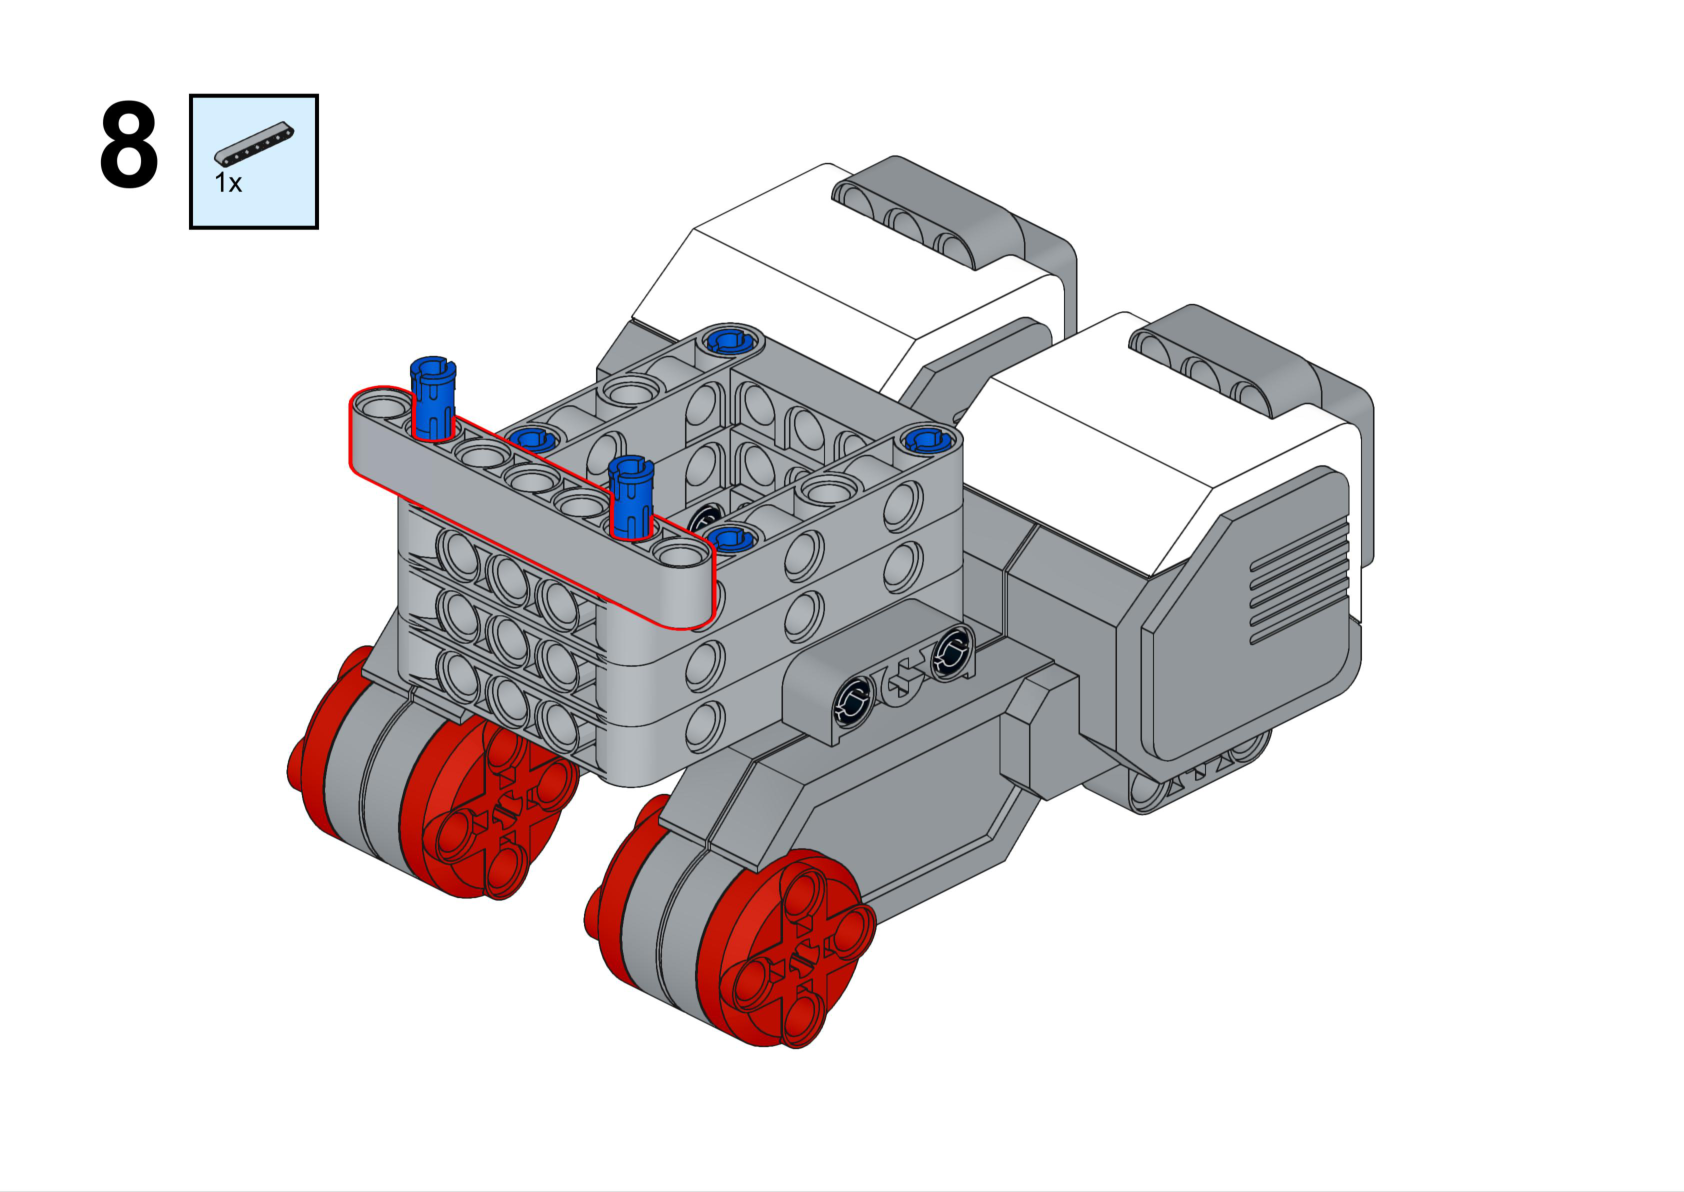
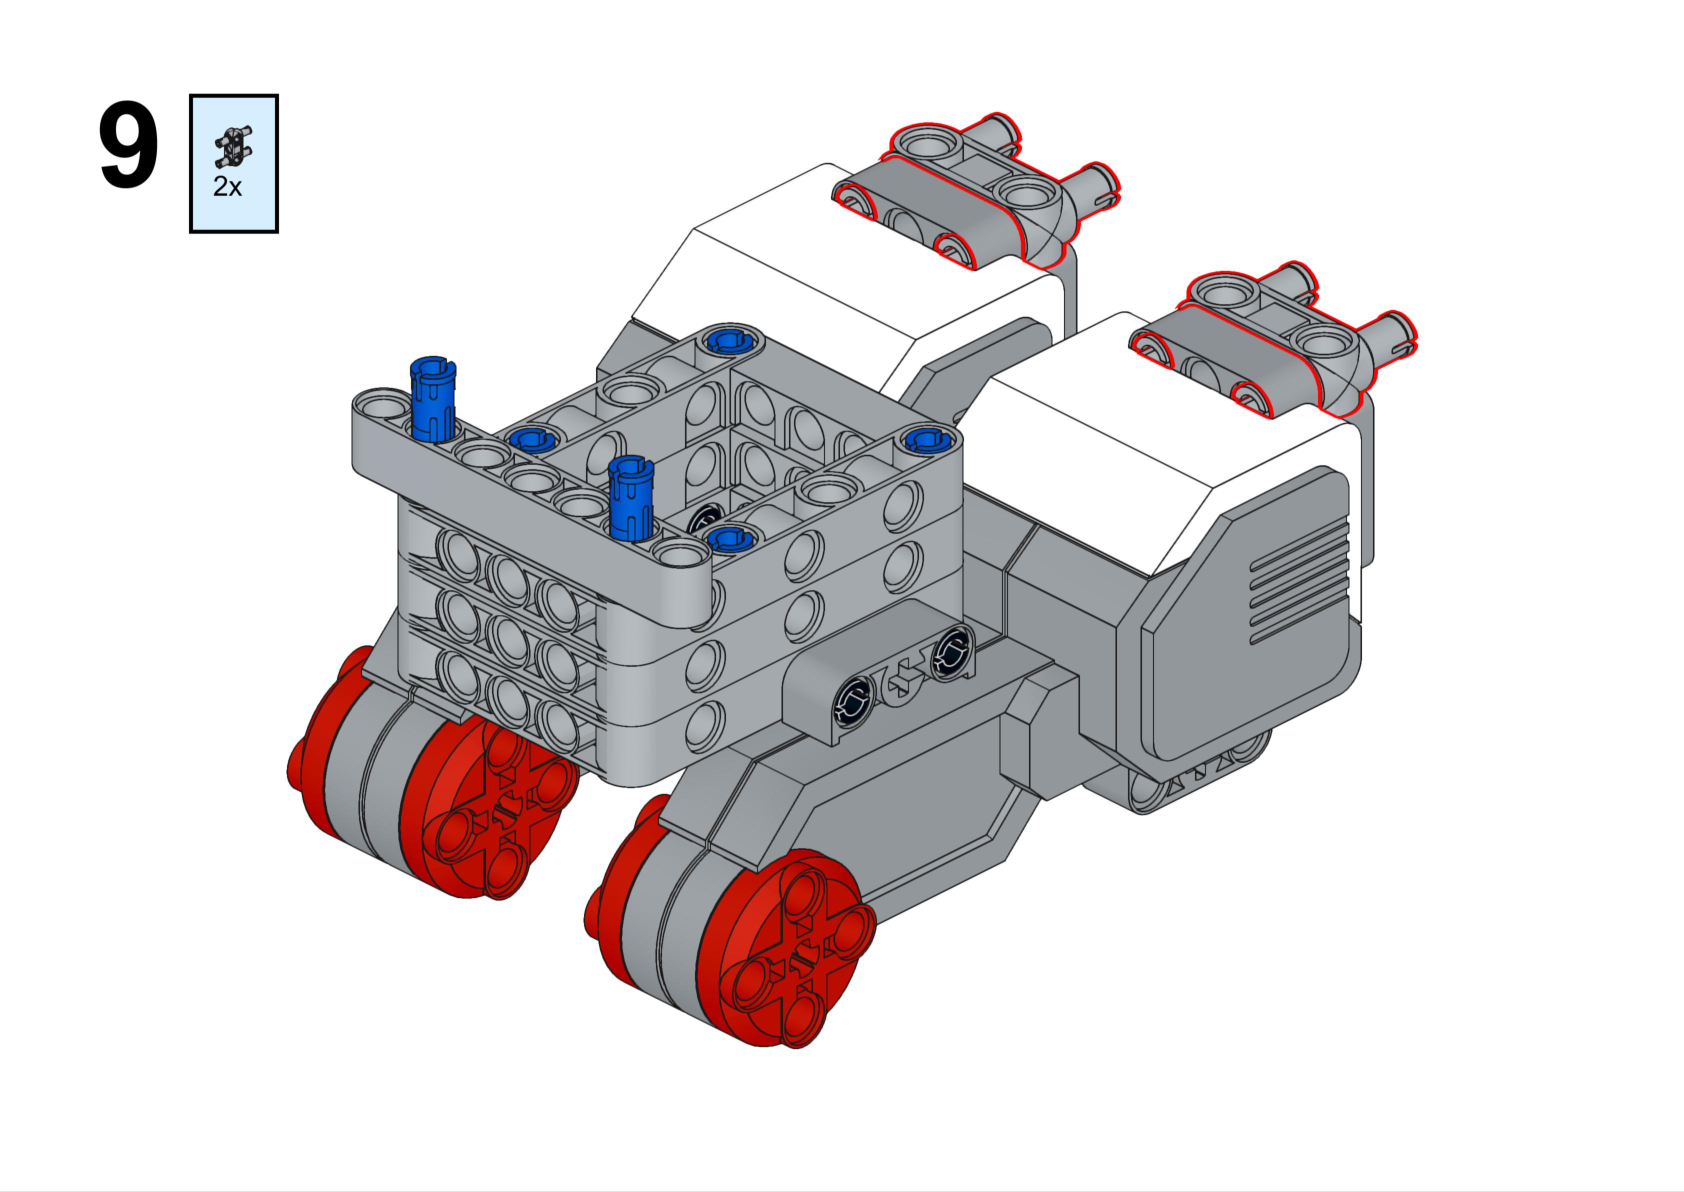
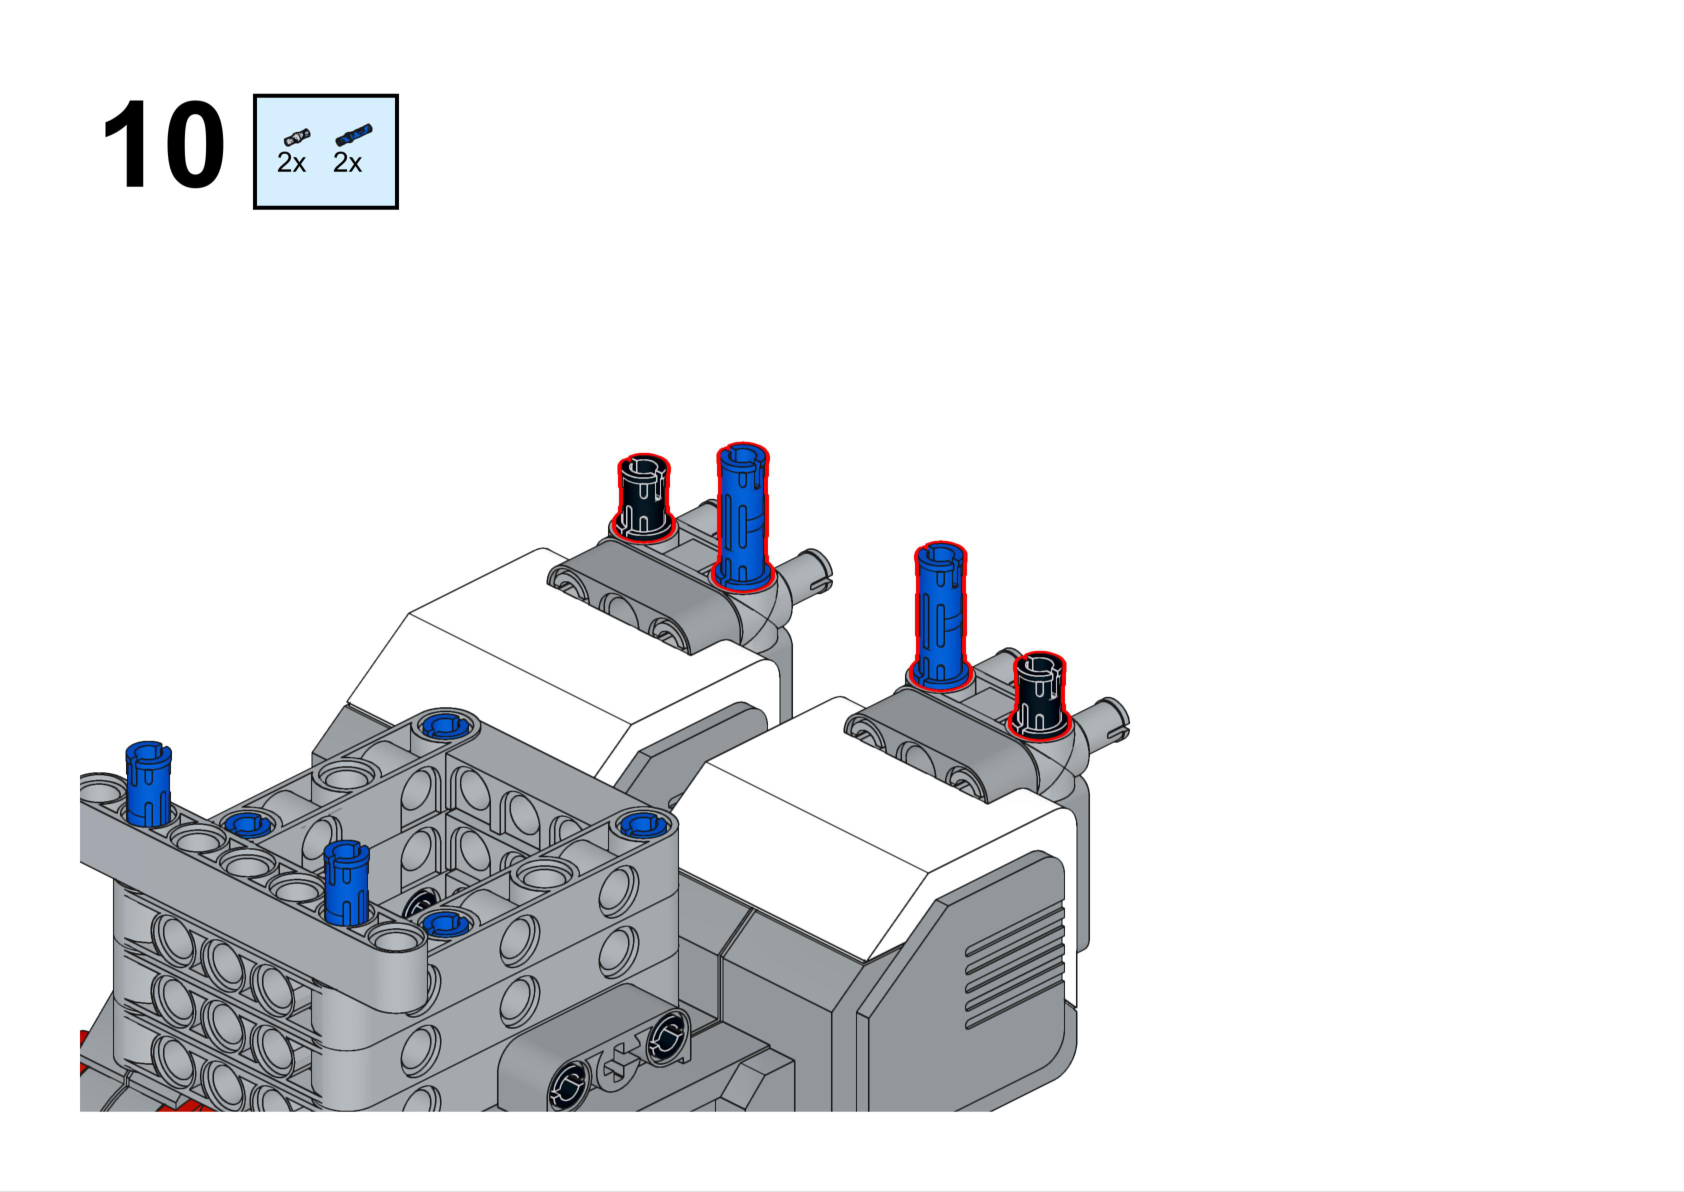
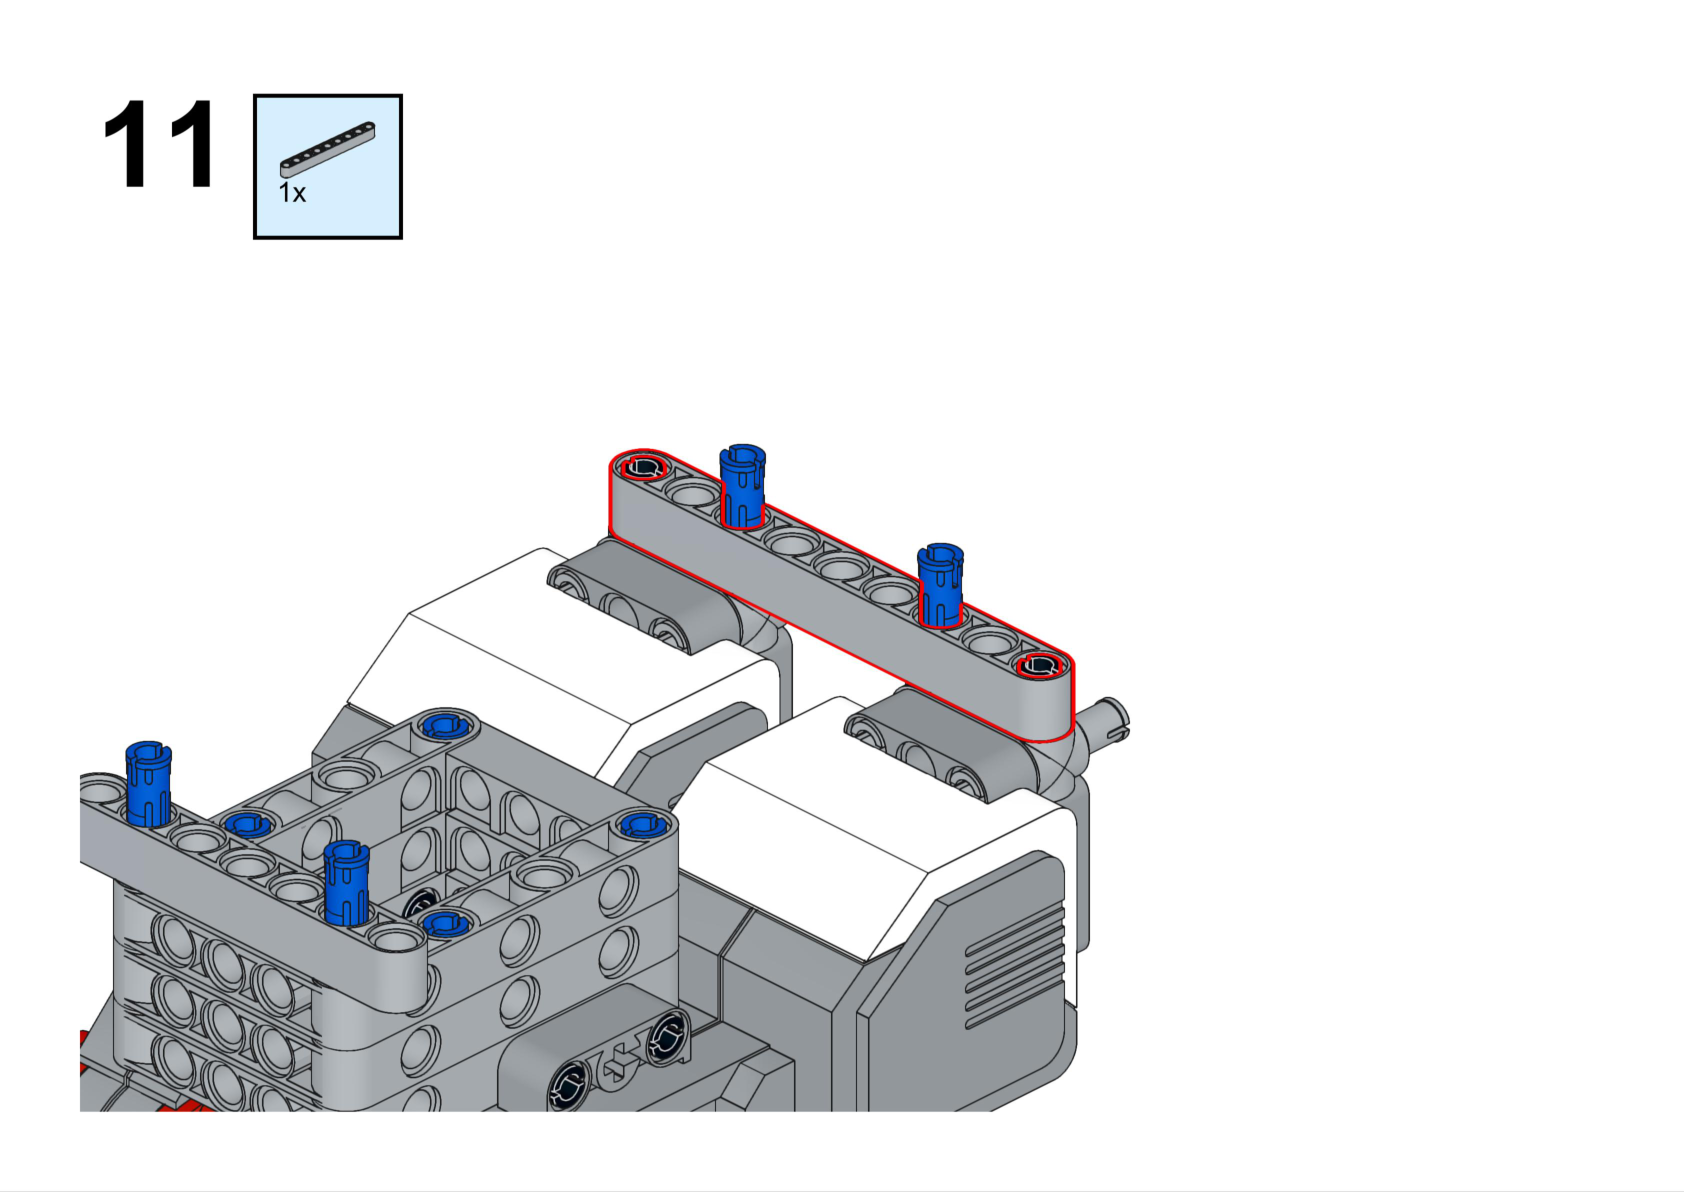
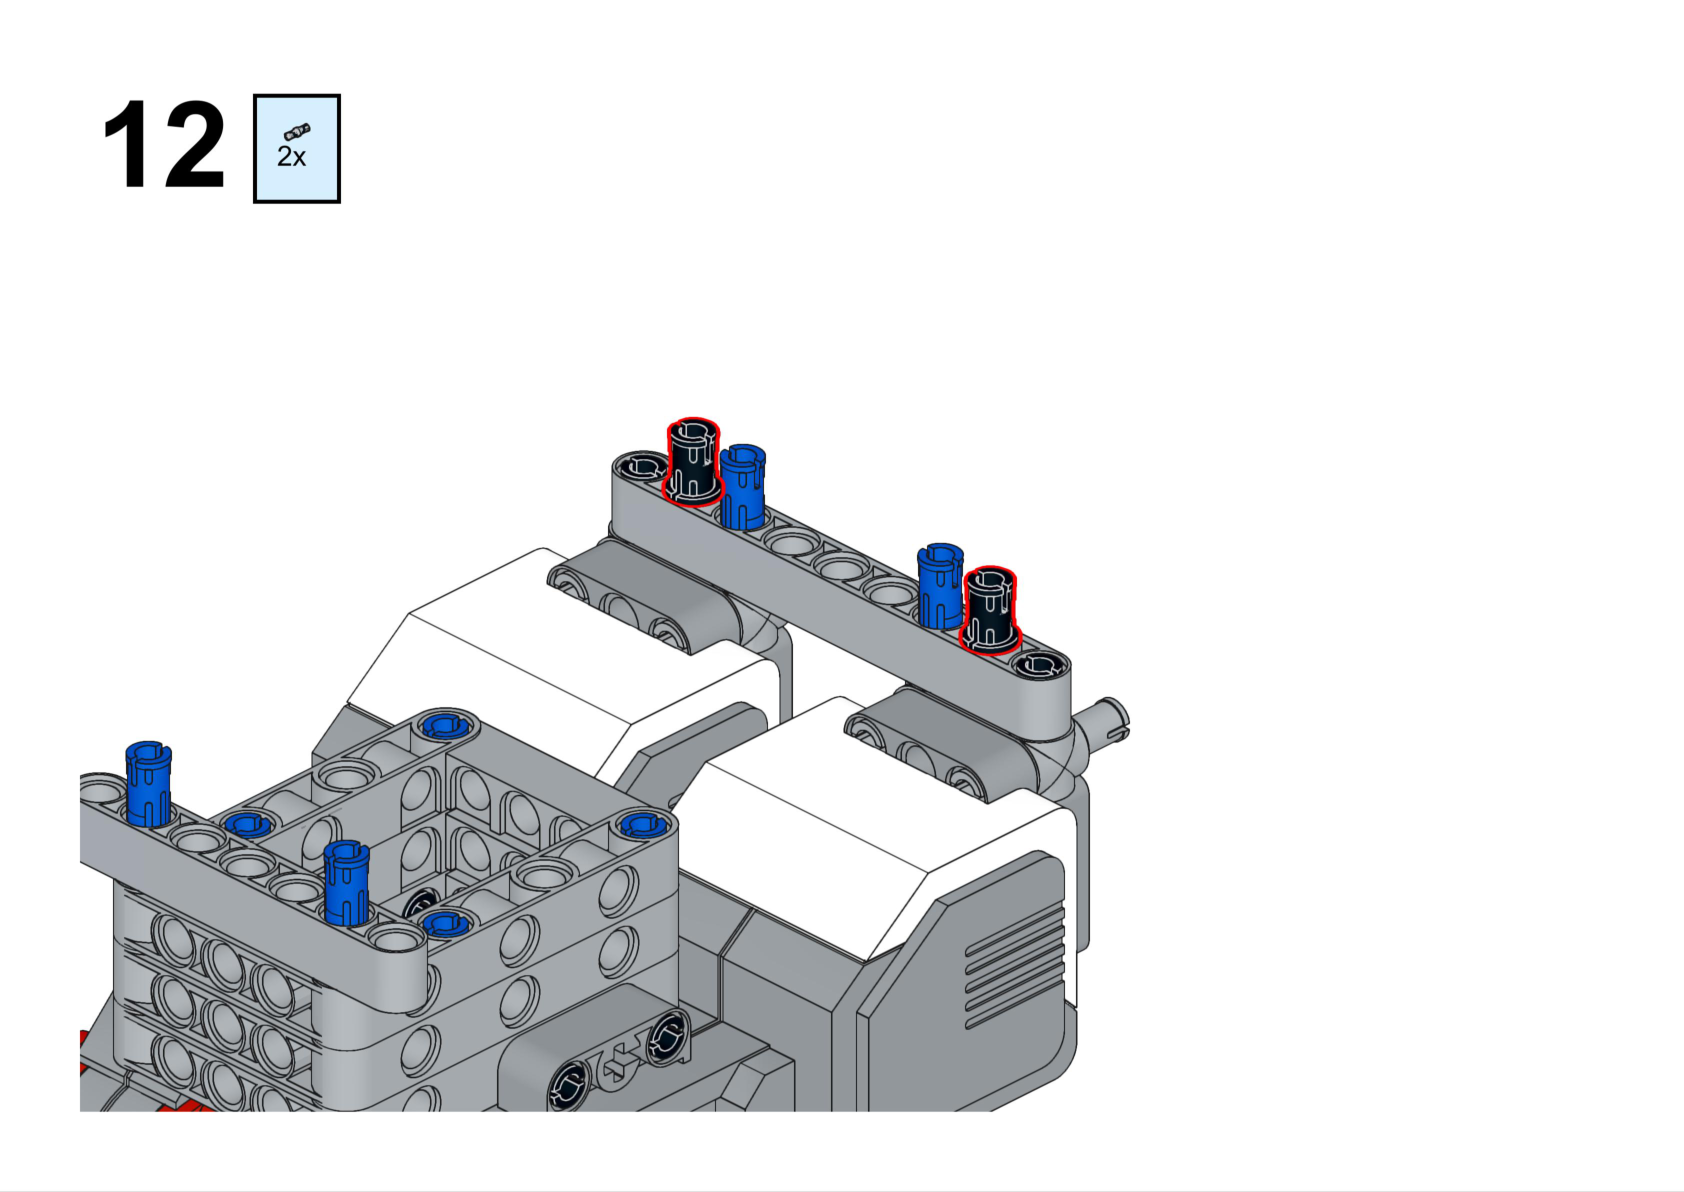
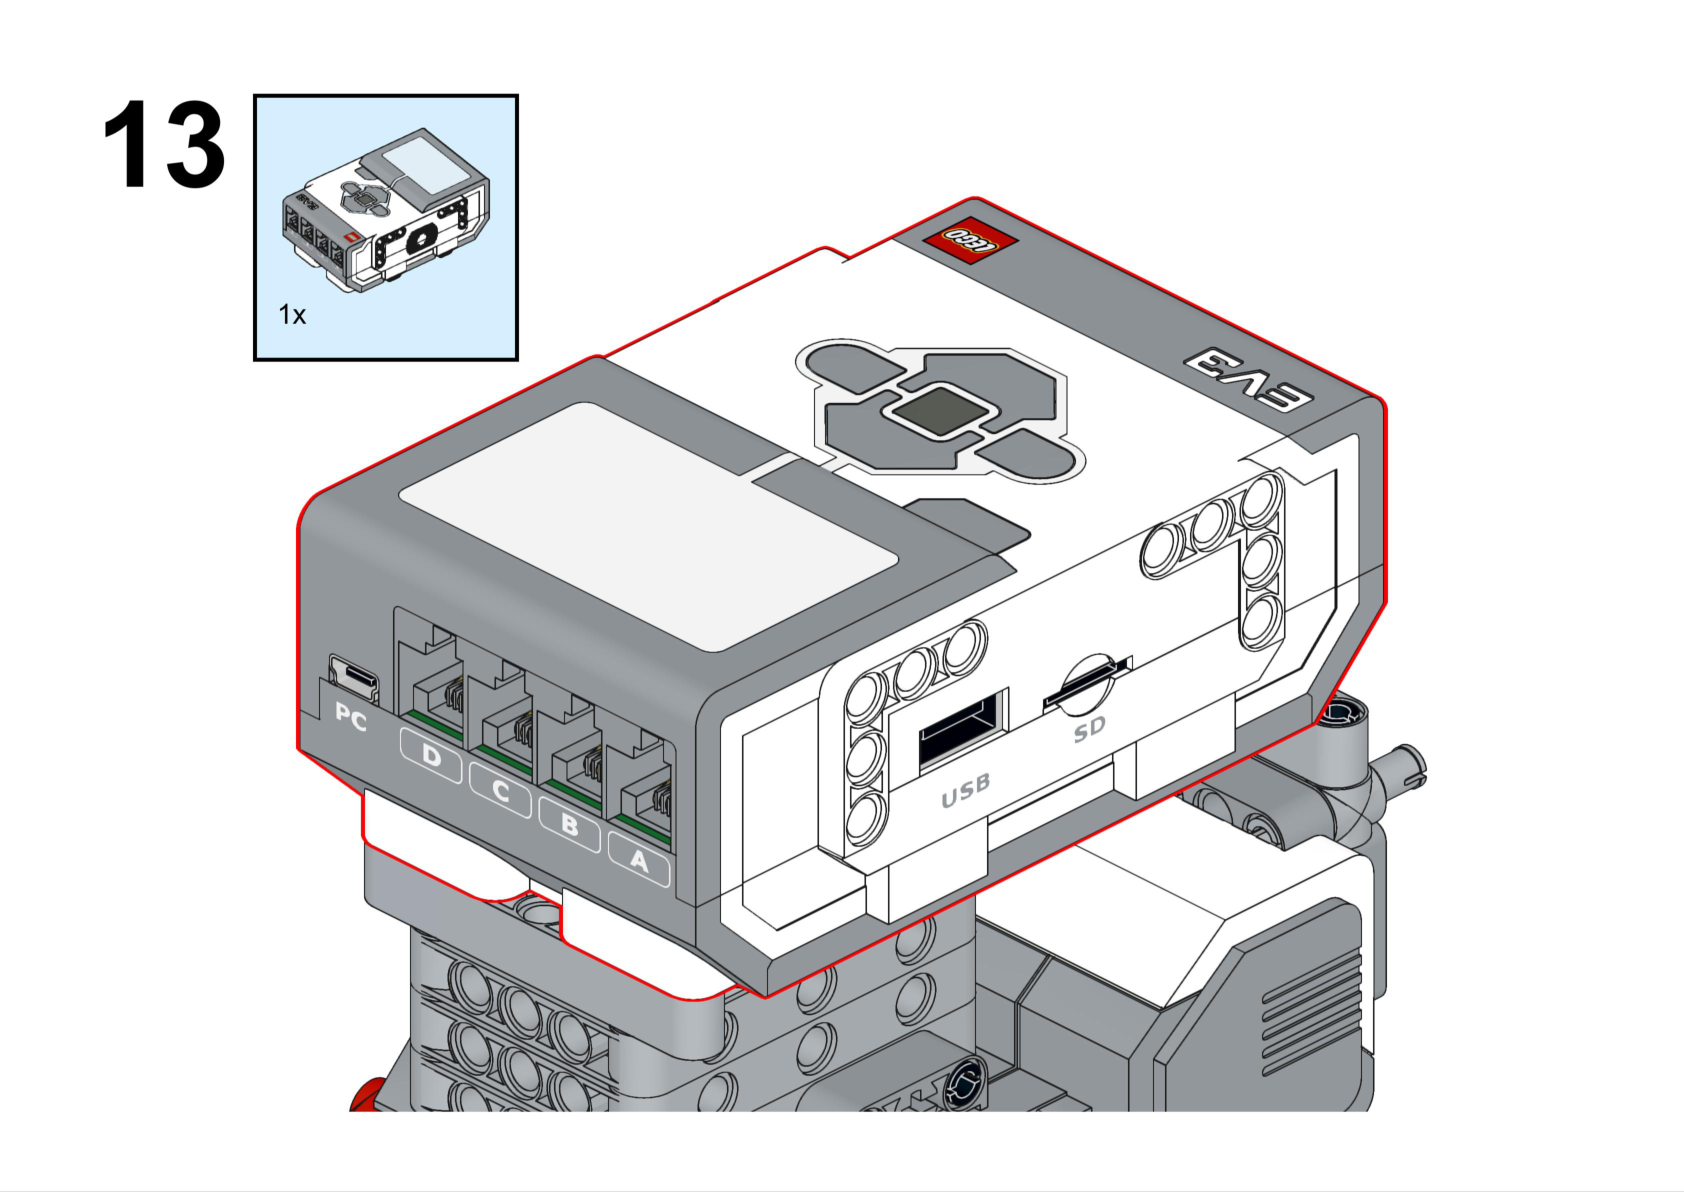
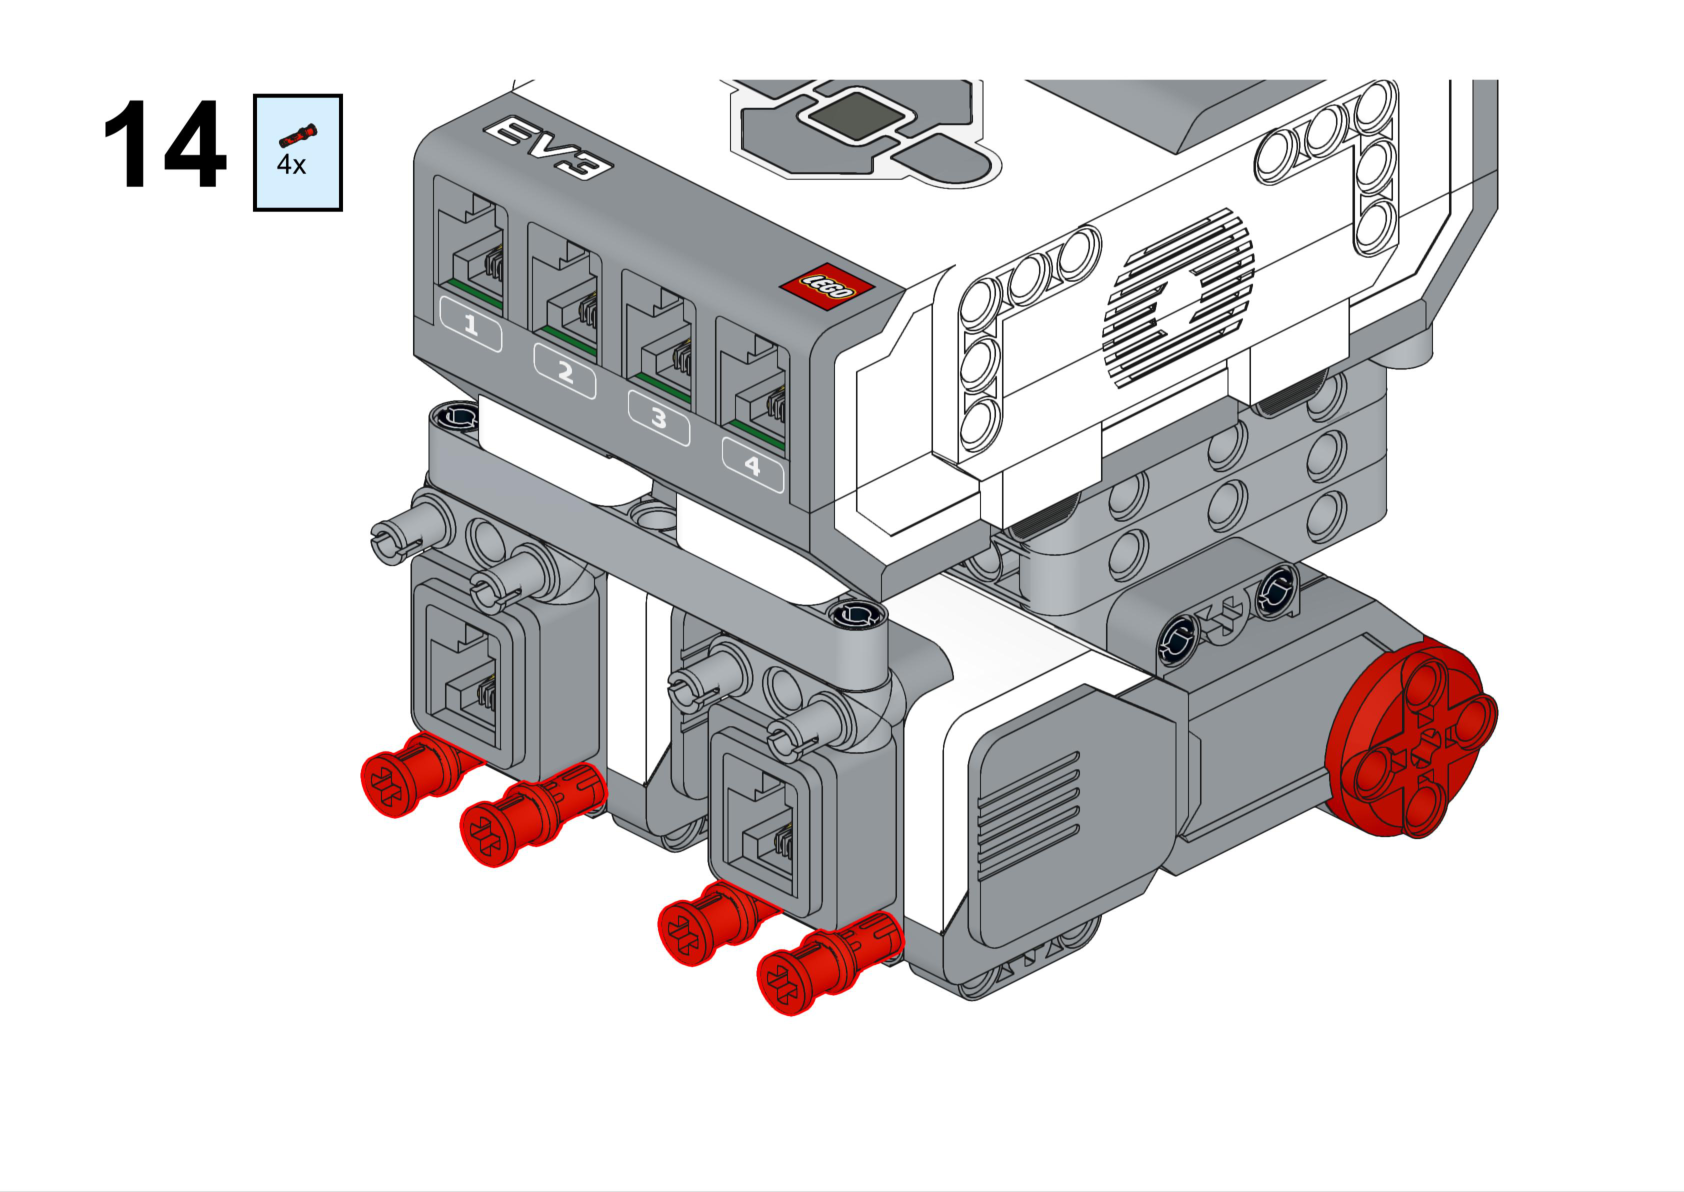
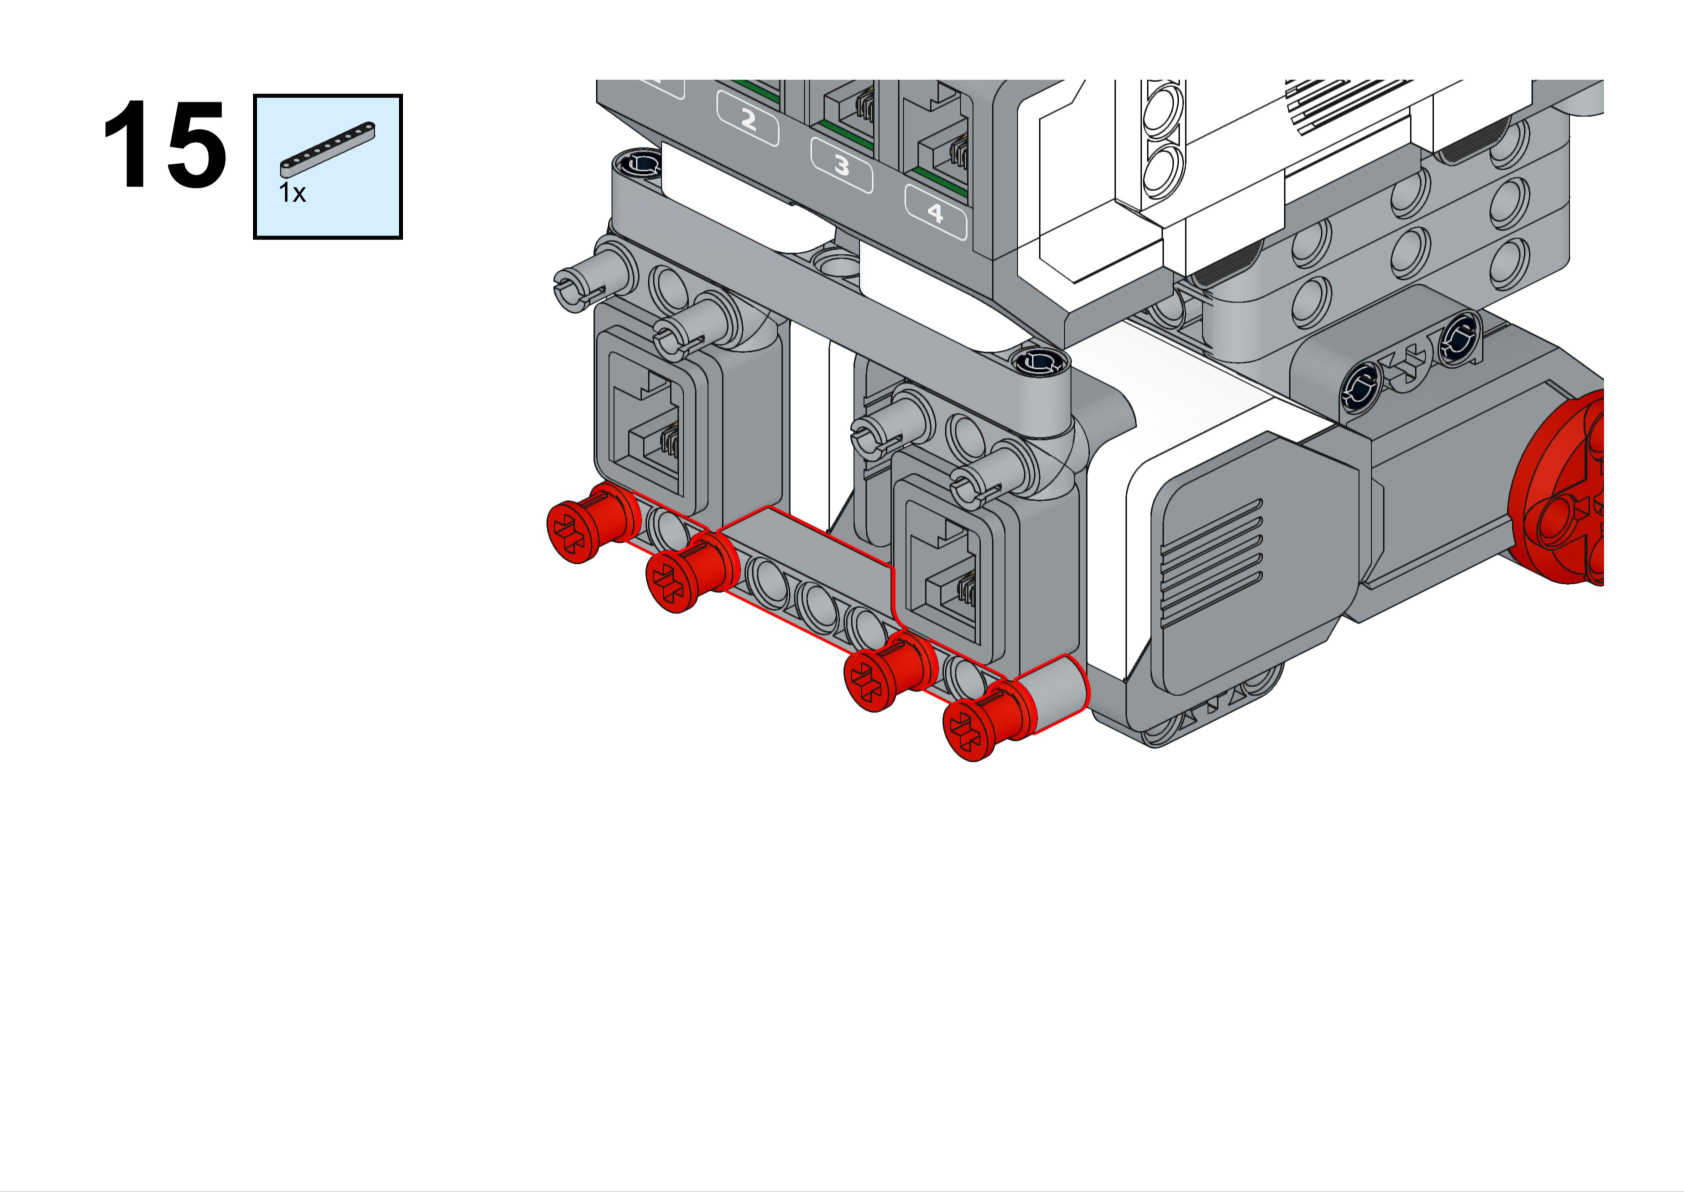
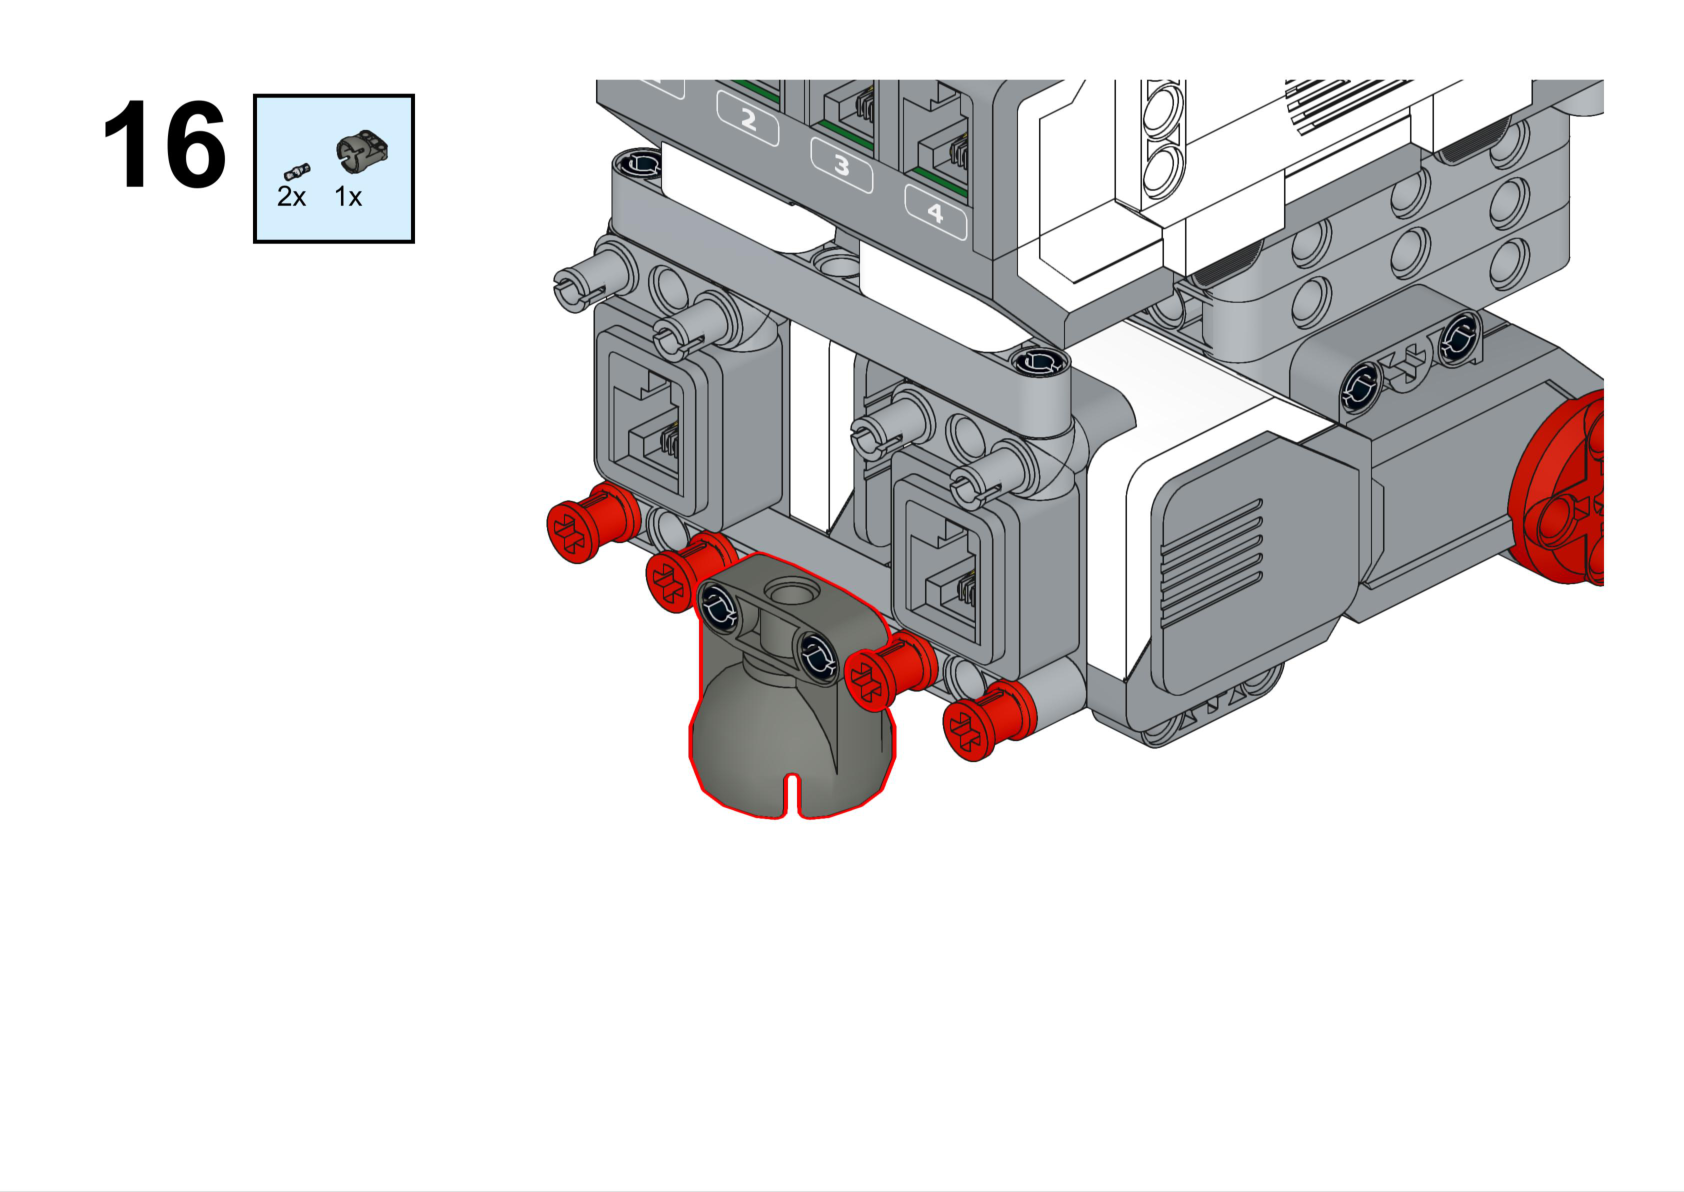
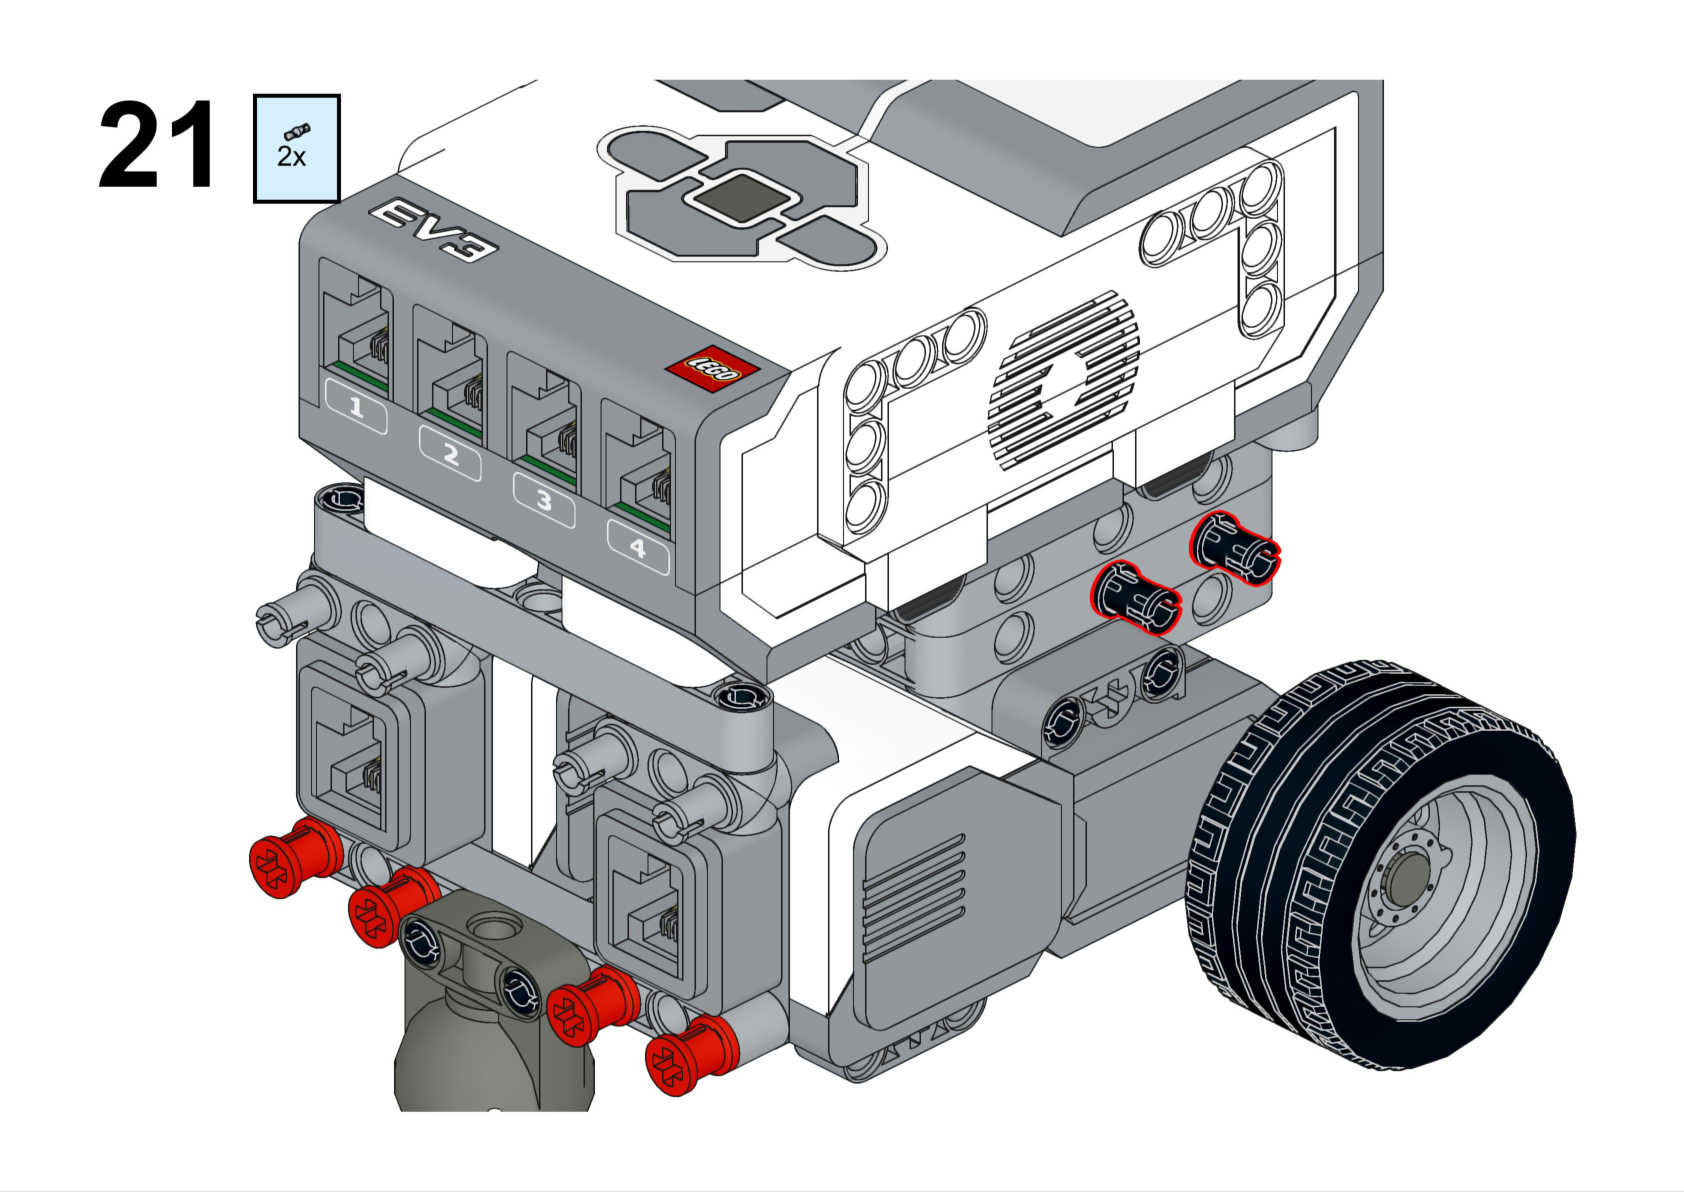
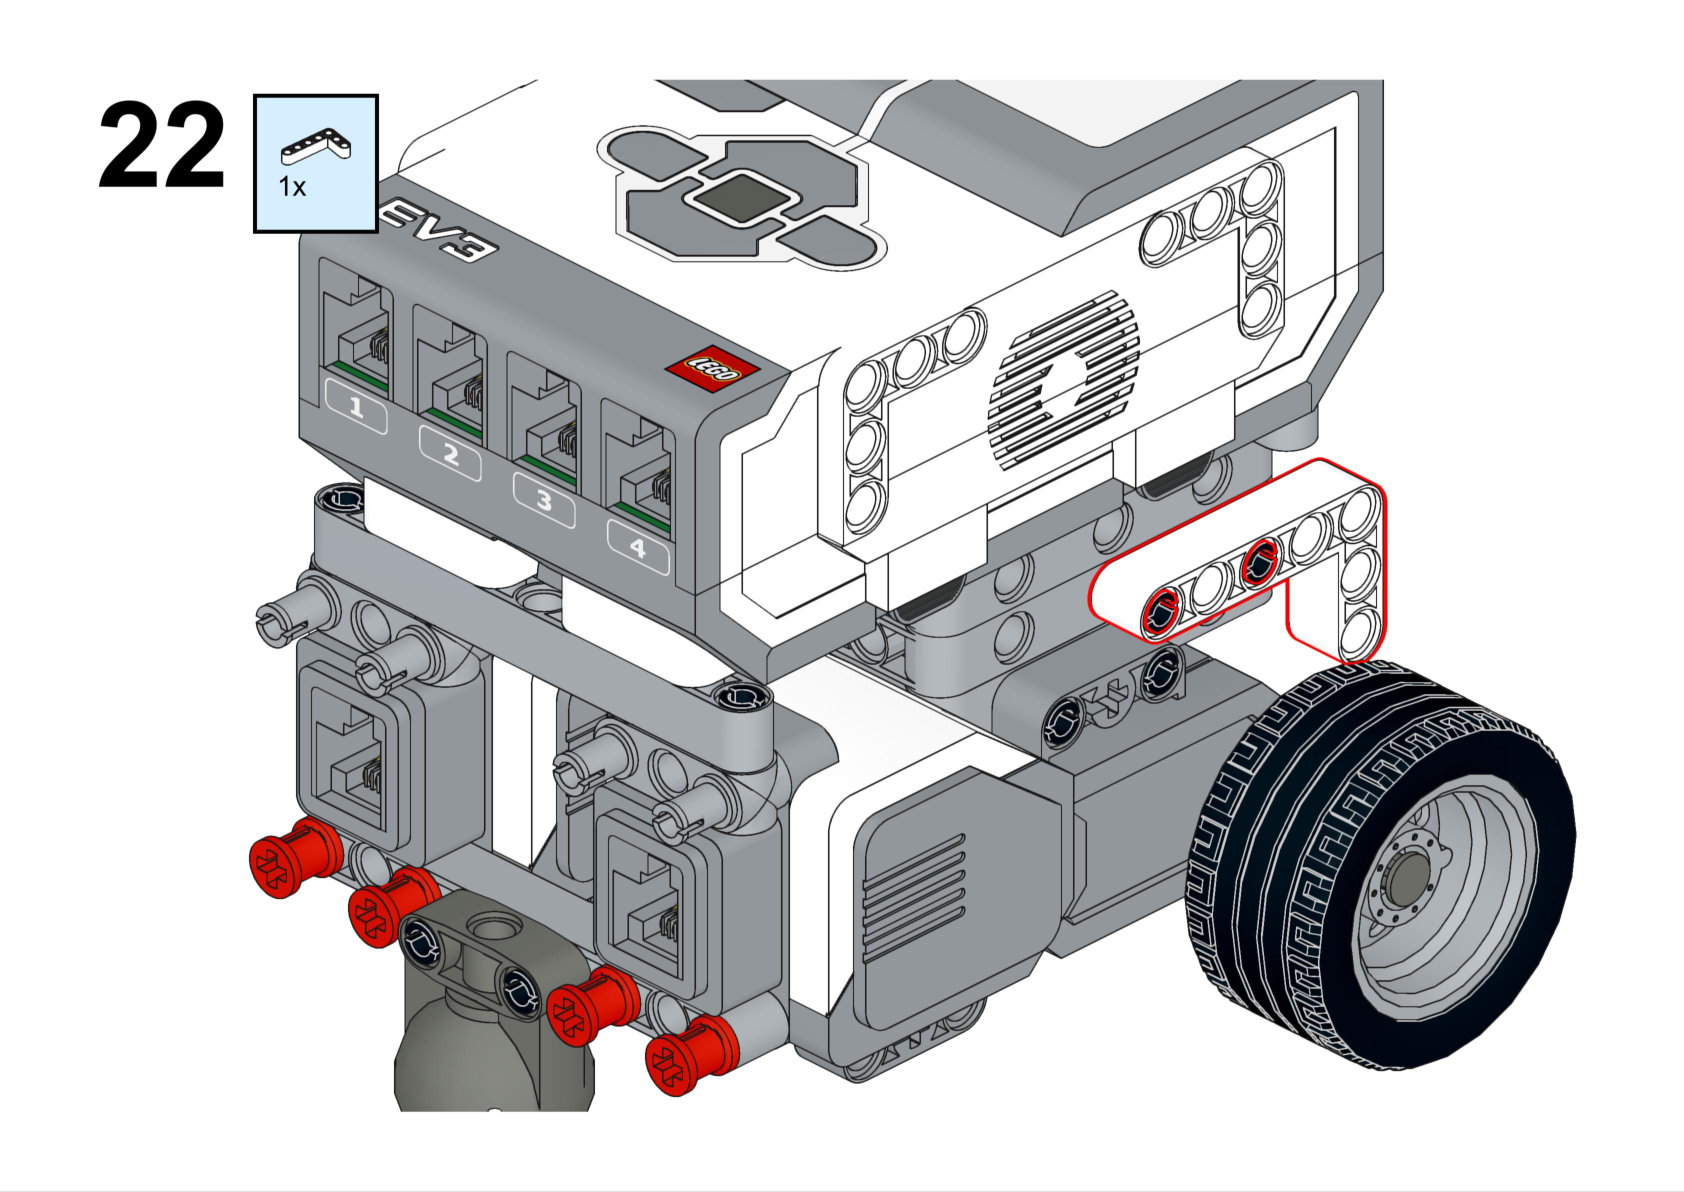
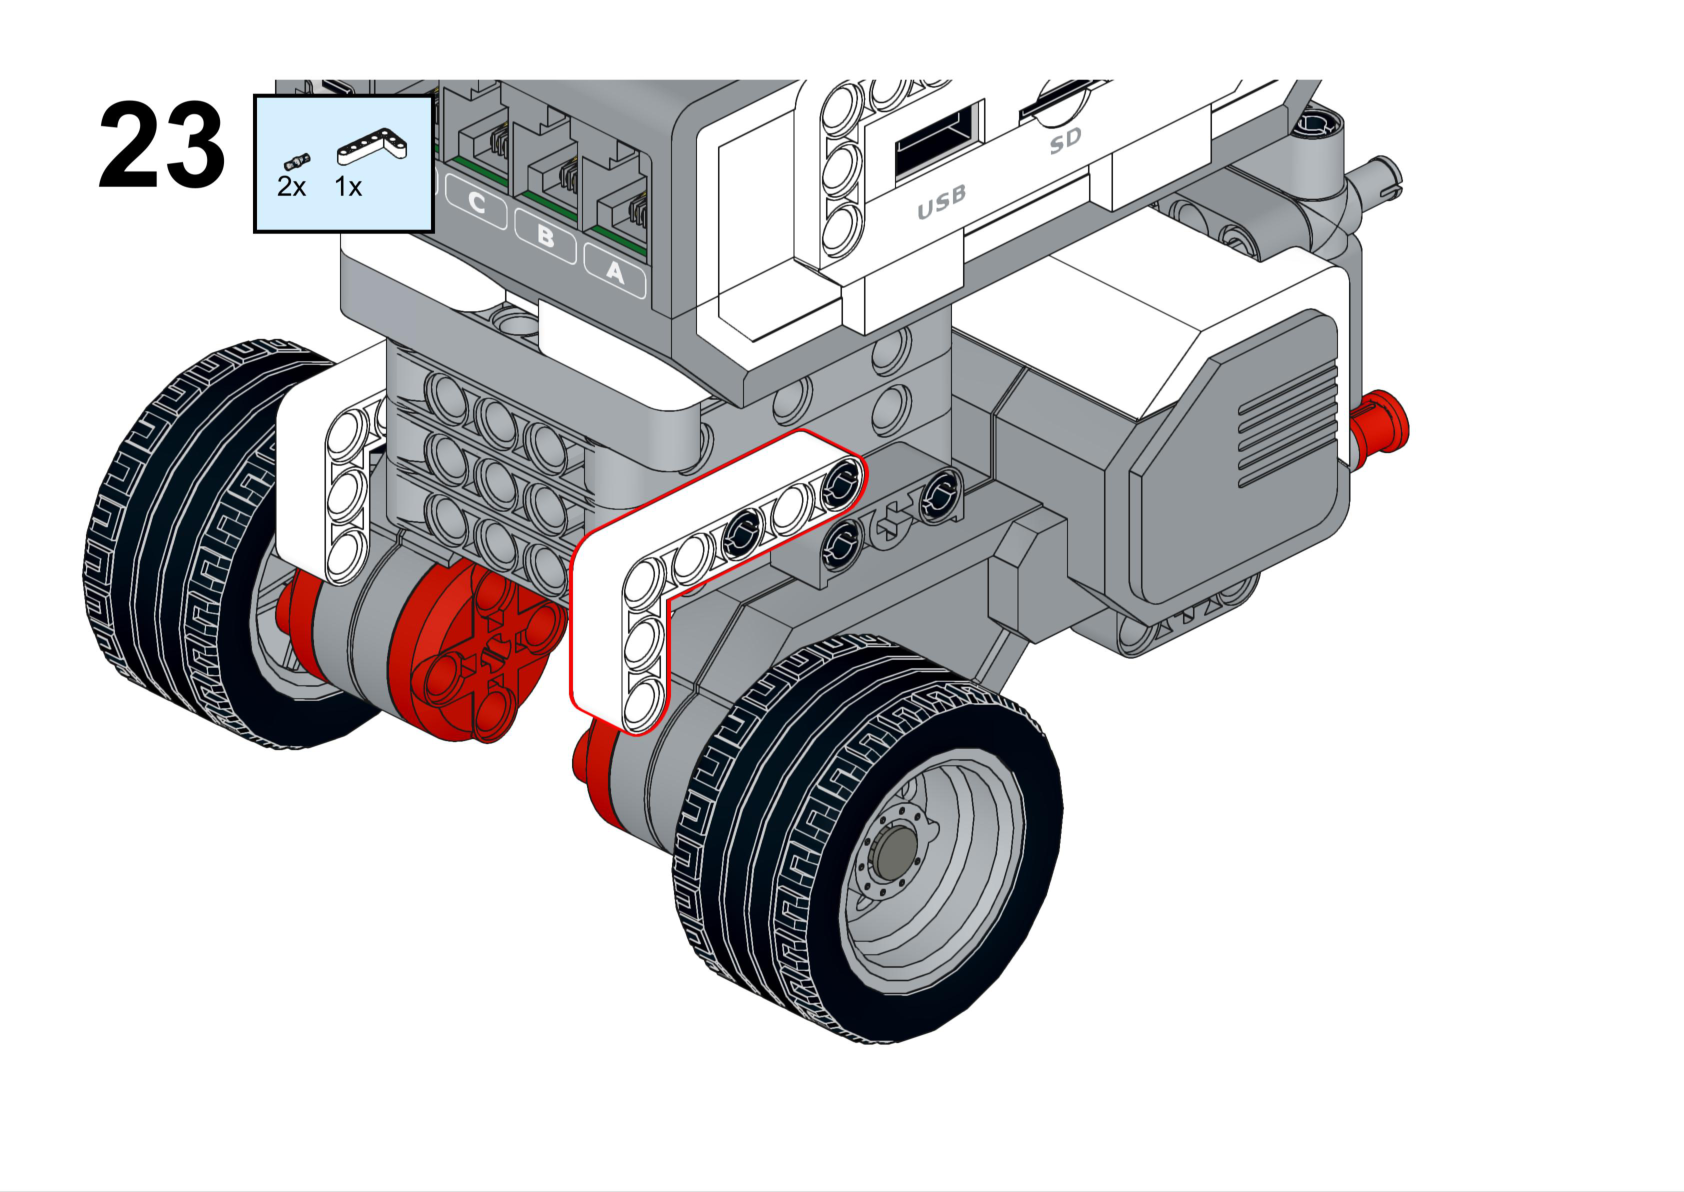
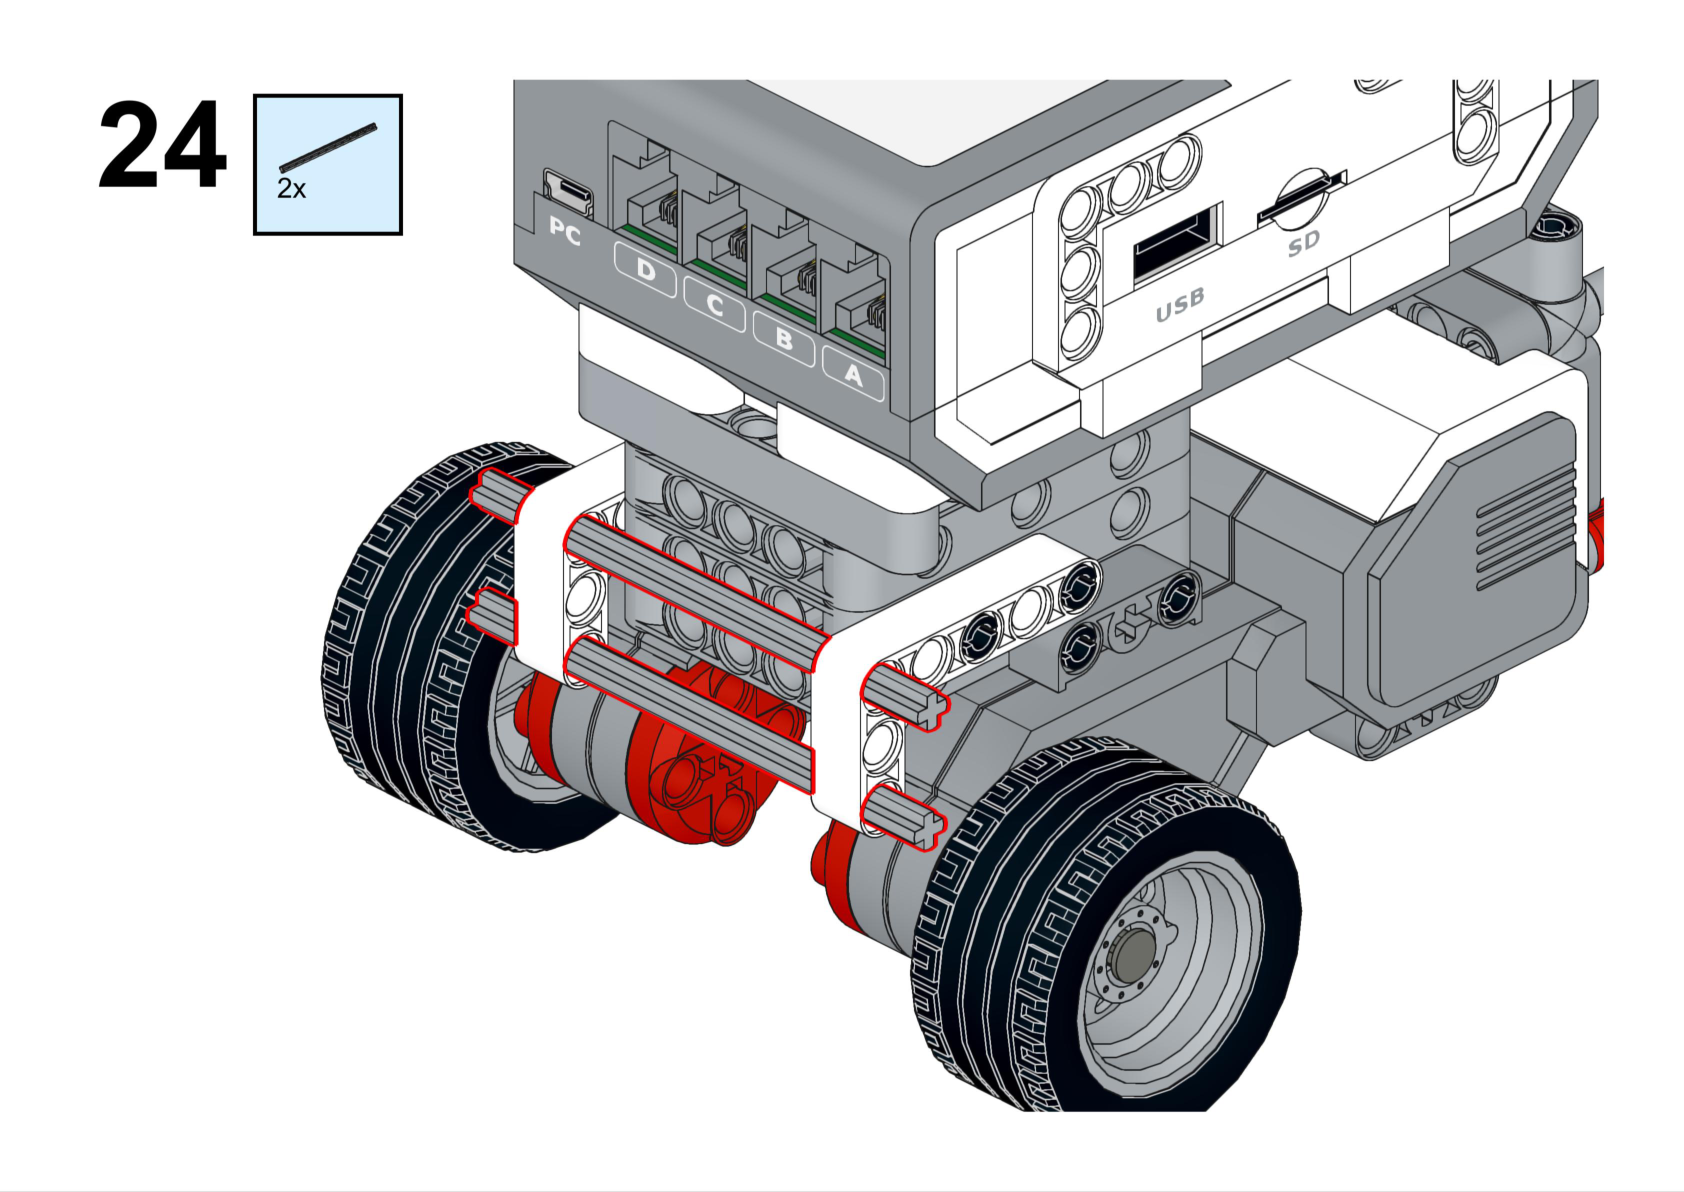
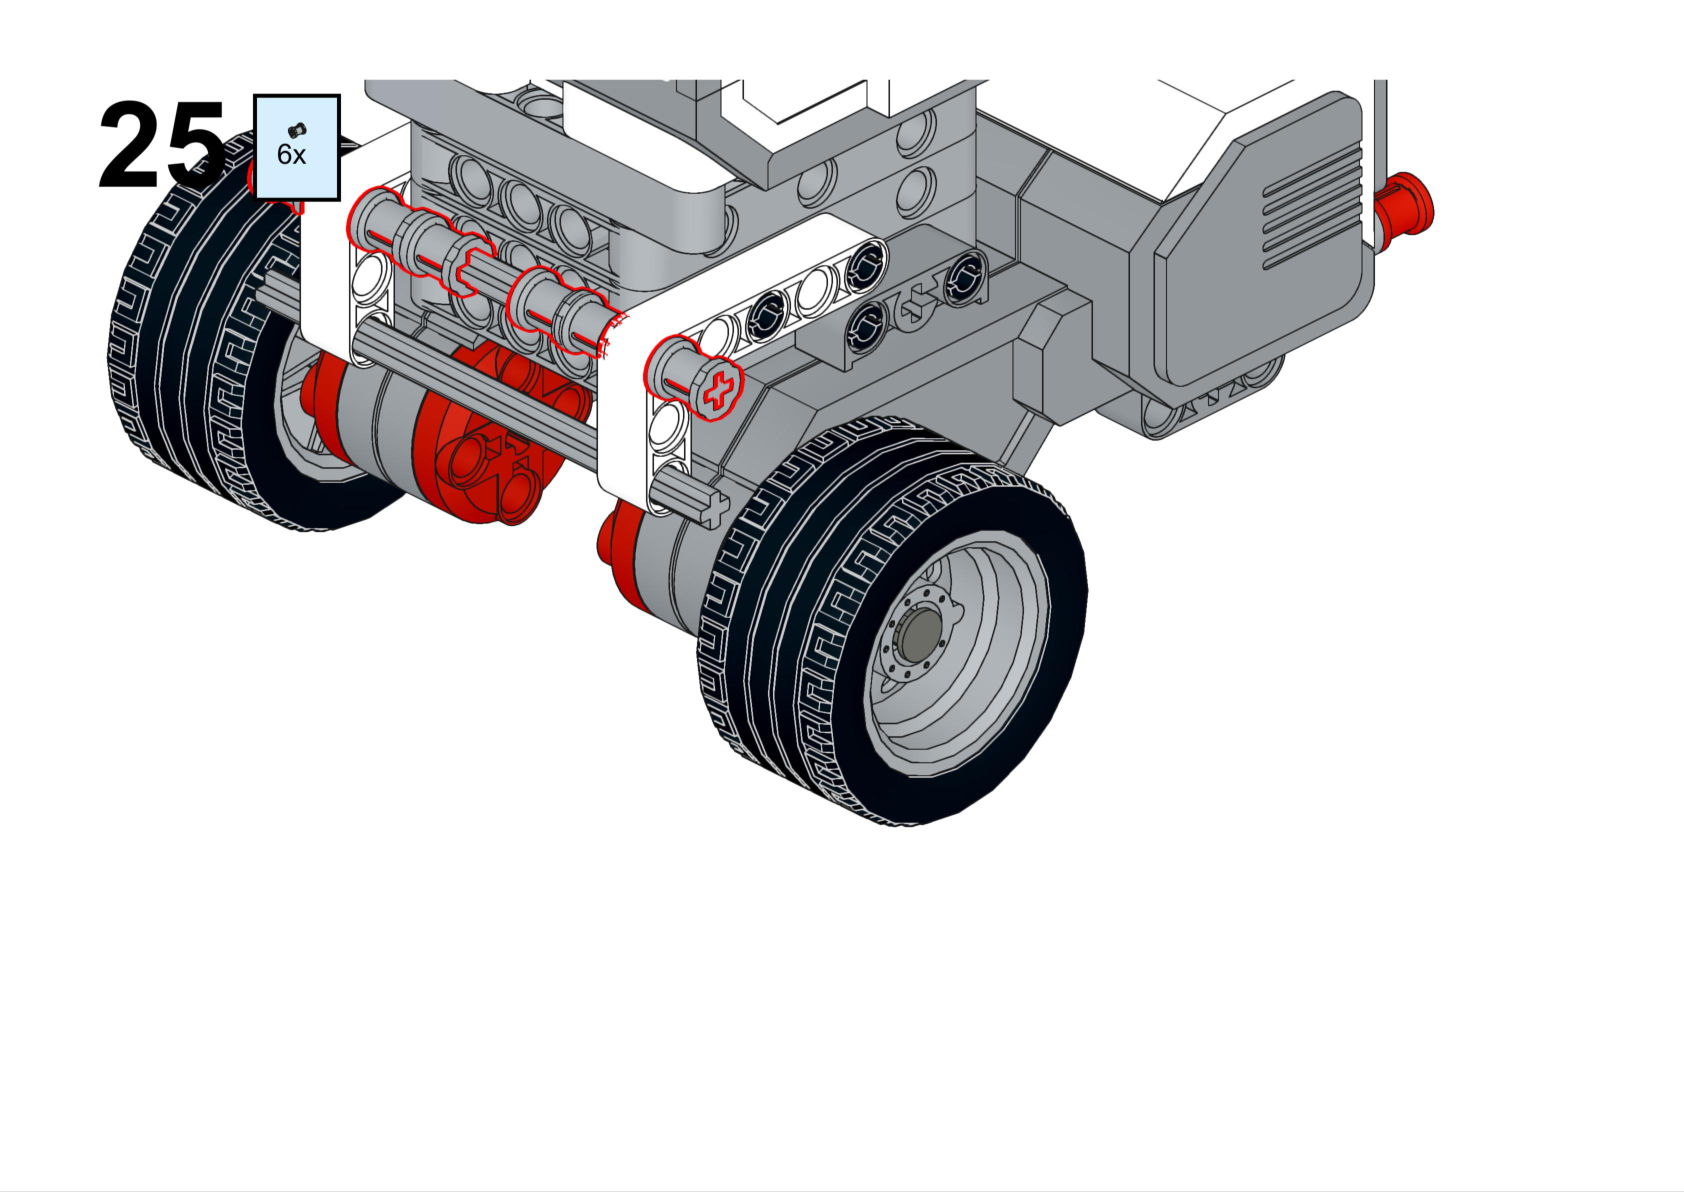
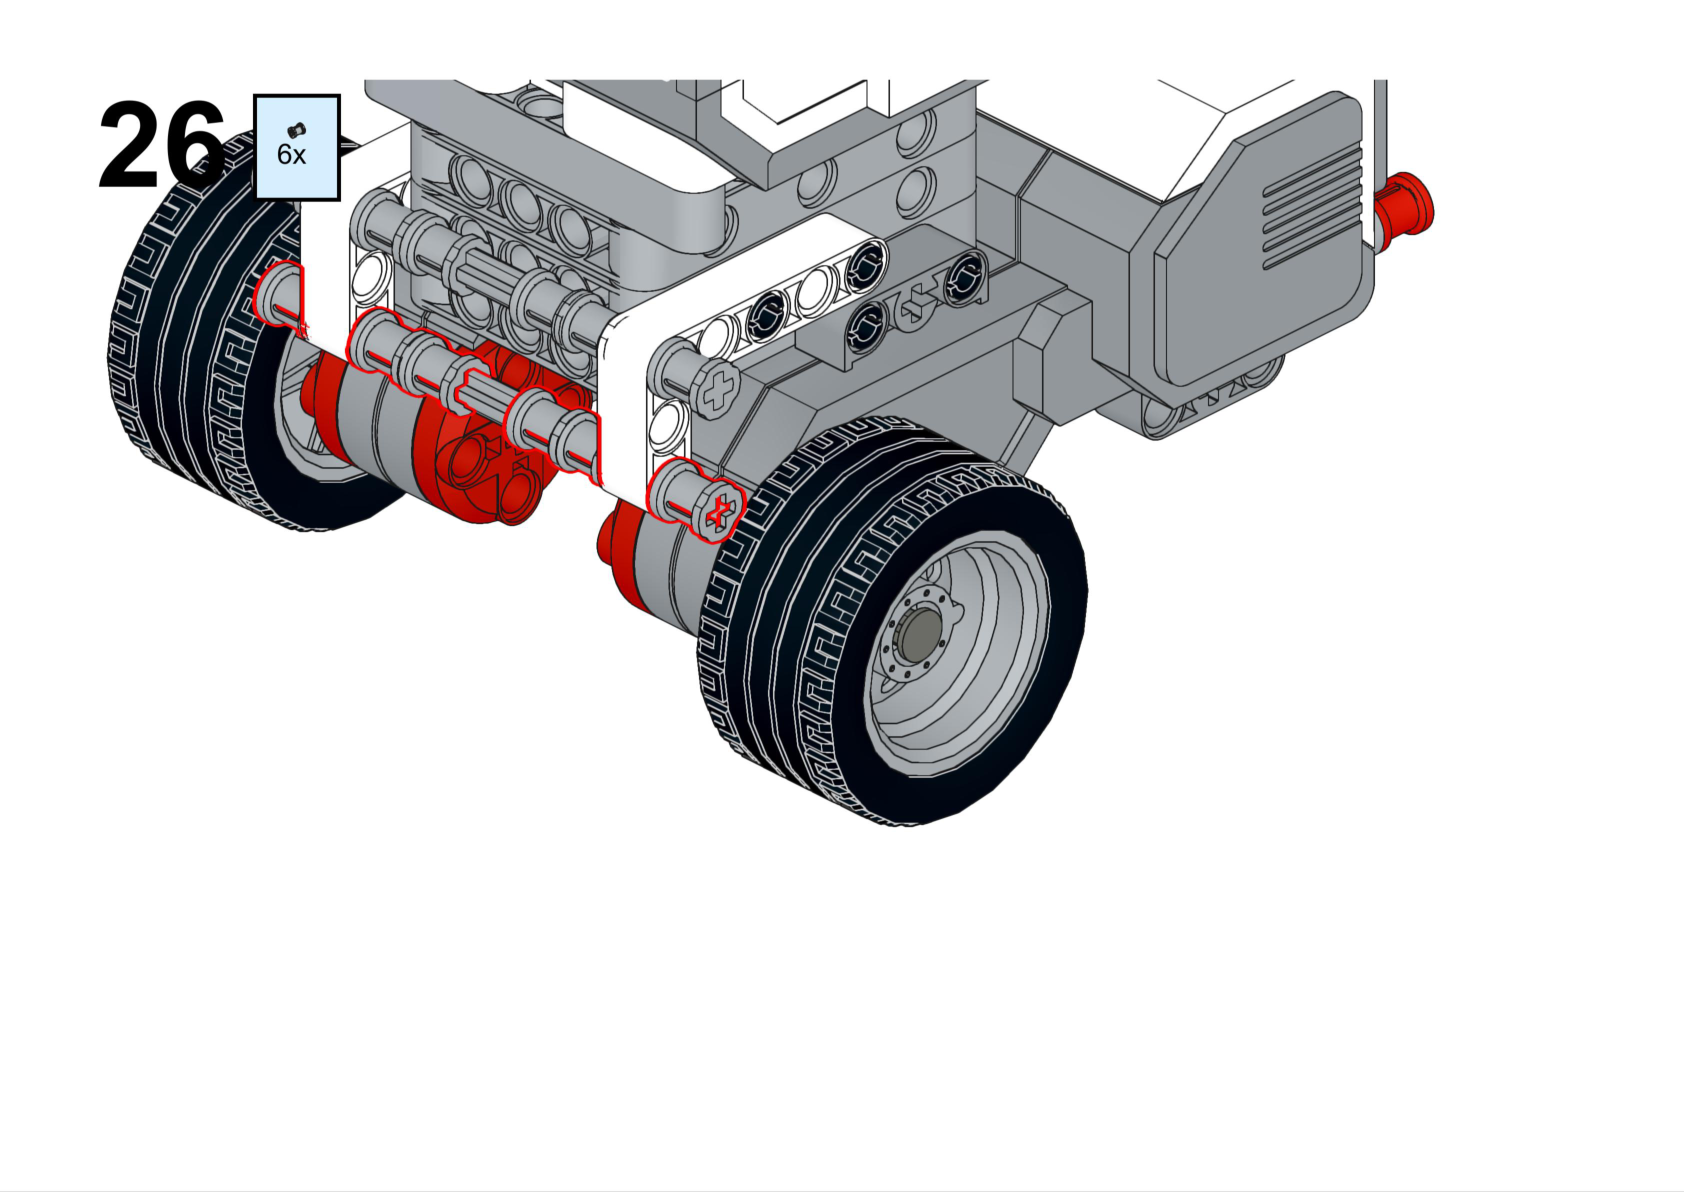
用两个电机、框架梁搭出巡线小车车体,车头留好传感器位置2
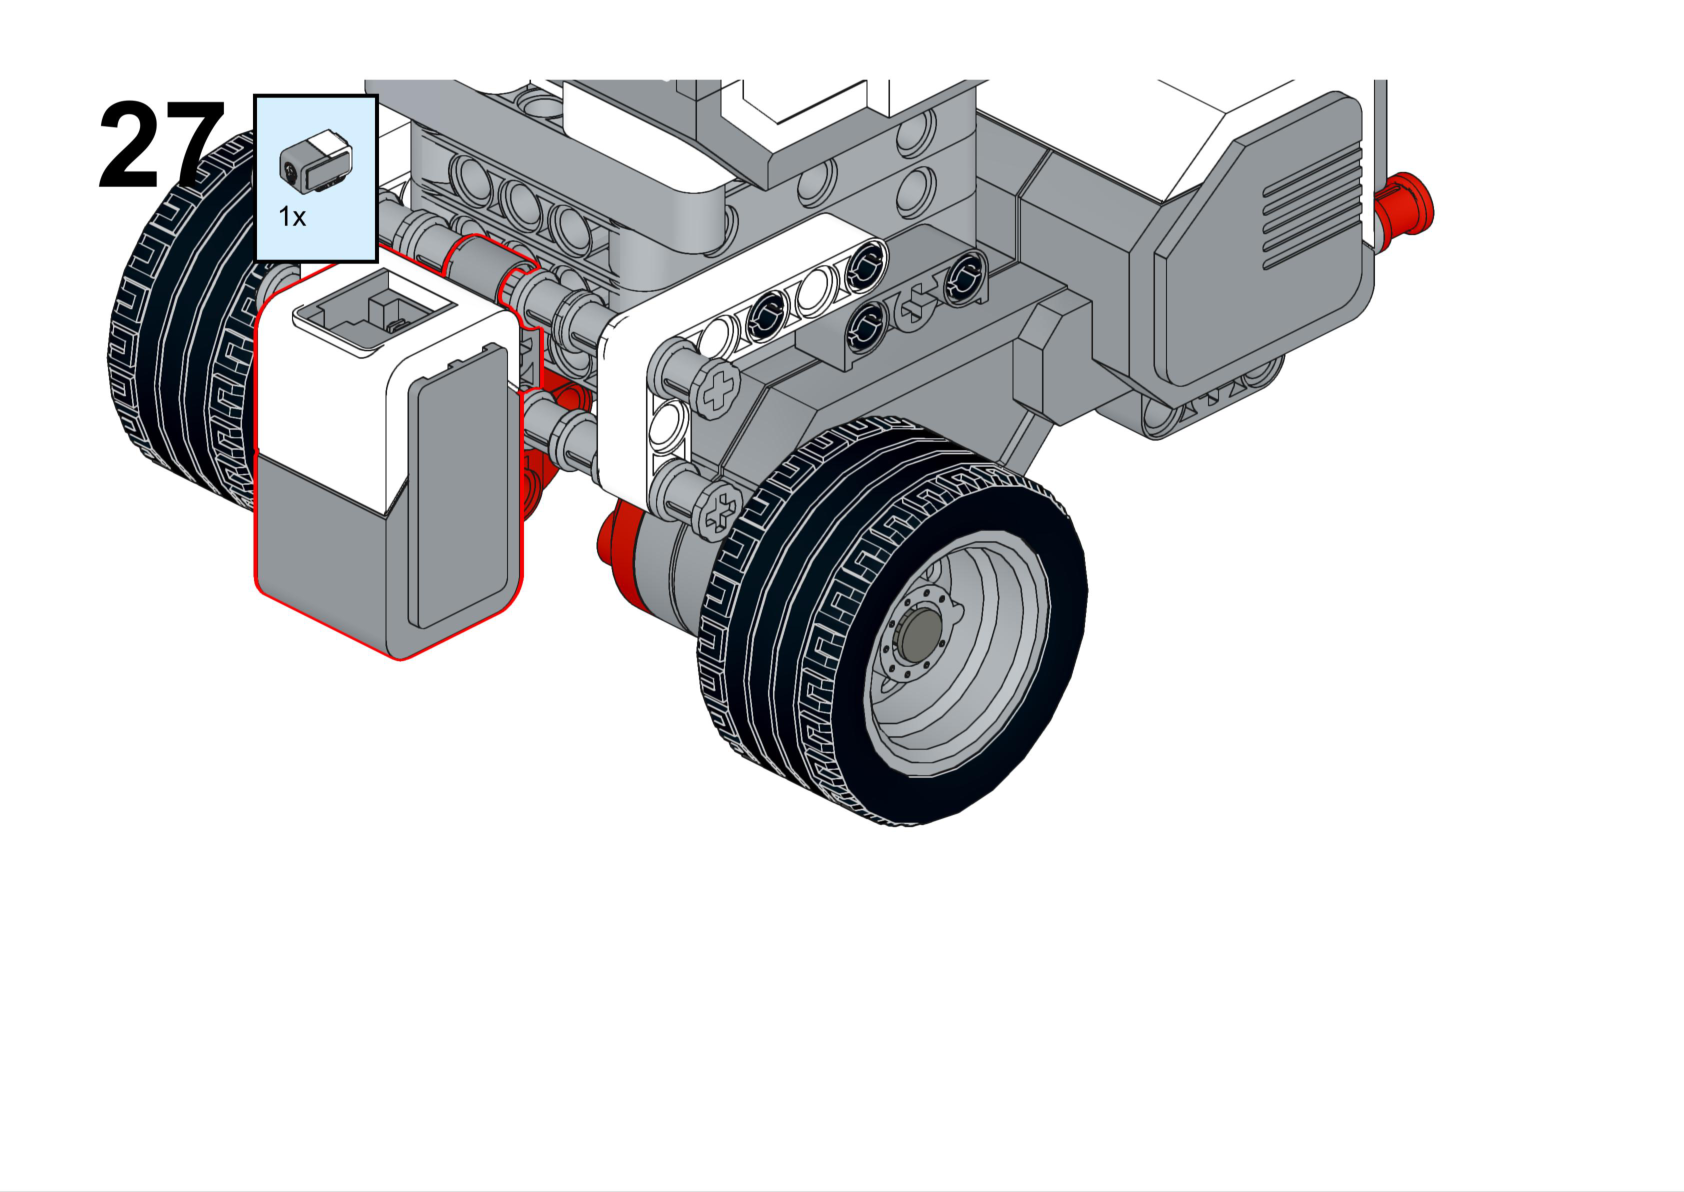
车头前方安装颜色传感器,传感器离地 1~2 个单位3
测出黑白之间的界定值,用判断结构编程实现左右修正
💻 编程:用判断结构跟着线走
第1步:先定一个"黑白分界"的界定值(5分钟)
黑色反射光弱、白色反射光强,那中间怎么分?把传感器放到半黑半白的位置,用 port view(端口查看)去测量,假设这时读到的值是 30:
反射光值 小于 30 → 判定为黑色
反射光值 大于 30 → 判定为白色
💡 界定值不是固定写死的 30!不同场地、光线、胶带颜色,测出来的分界值可能不一样,要用车上传感器实际测量再填进去。
第2步:用判断模块把值代入程序(10分钟)
把读到的反射光强度,放进一个如果…否则…的判断结构里:条件就是"反射光强度是否大于界定值 30"。
第3步:大于 30 向左,否则向右(15分钟)
当程序启动
重复执行
如果 反射光强度 > 30(白色)
向左偏转
否则(黑色,≤30)
向右偏转
✅ 车子一边走一边判断:偏到白线就往左拉,压到黑线就往右挡,反复小修正,就能一直贴着黑线往前巡线。
第4步:调试转向值和功率(20分钟)
根据线的情况,对转向值和电机功率进行调整。转向值影响的是修正的幅度:
转向值越大
修正幅度大、抖动程度也越大;但巡线更稳定,比较难飞线。
转向值越小
抖动越小;但巡线更不稳定,容易飞出线路(飞线)。
⚠️ 调试顺序建议:先把功率调低让车走稳,再慢慢加大转向值;车抖动太厉害就减小转向值,老飞出线路就加大转向值或放慢速度。
🚀 拓展思考
🤔 拓展1:为什么本课叫"单边"巡线?
本课只用一个颜色传感器,靠黑白两侧的小修正跟着线走。后面我们还会学双边巡线——用两个传感器分别在线的左右两边,判断更精细;再往后还有按反射光大小比例调整转向的比例巡线。
🤔 拓展2:生活里还有哪些"沿着线走"的机器人?
扫地机器人沿墙边清扫、工厂里的 AGV 搬运小车沿着地面磁条送货、餐厅送餐机器人、仓库分拣搬运车……它们本质上都在做"巡线 + 定位"。
🤔 拓展3:如果小车老从线上飞出去,可以怎么调?
① 把电机功率放慢,给修正留反应时间;② 适当加大转向值,让修正幅度更足;③ 检查传感器高度是否在 1~2 个单位、有没有被灰尘挡住;④ 重新实测界定值,确认黑白分界没偏。
爱萝卜机器人 · S6智能机器人 · 第7课 单边巡线